Программное обеспечение
Строка меню (Menu Bar)
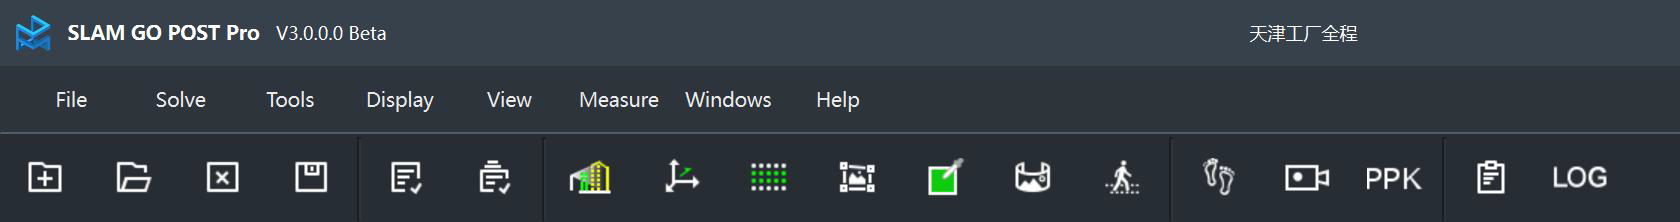
Расположена в верхней части интерфейса программного обеспечения. Строка меню содержит все функции и настройки SLAM GO POST Pro и разделена на следующие категории: Файл (File), Обработка (Solve), Инструменты (Tools), Отображение (Display), Вид (View), Измерения (Measurement), Окно (Window), Справка (Help).
Общая панель инструментов (Common Toolbar)
Расположена в верхней части интерфейса. Общая панель инструментов предоставляет часто используемые функции. Она в основном поддерживает операции, связанные с проектами, обработку данных, базовую навигацию по виду, а также некоторые часто применяемые инструменты.

За исключением инструмента просмотра журналов (LOG), все остальные функции на общей панели инструментов работают так же, как и соответствующие функции в строке меню. Подробную информацию можно найти в соответствующих разделах руководства, посвященных строке меню.
LOG
Используется для просмотра последних файлов журналов активного проекта. Файлы журналов сохраняются в каталоге проекта в папке \log.
Панель быстрого доступа (Quick Access Toolbar)
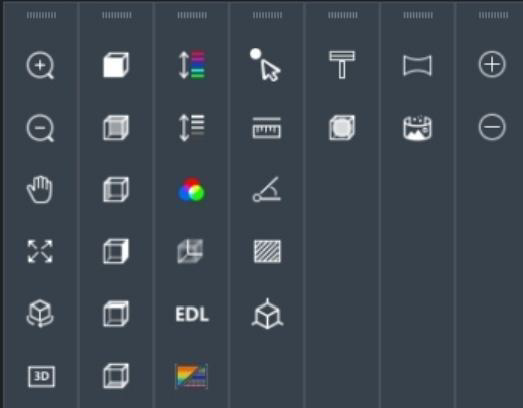
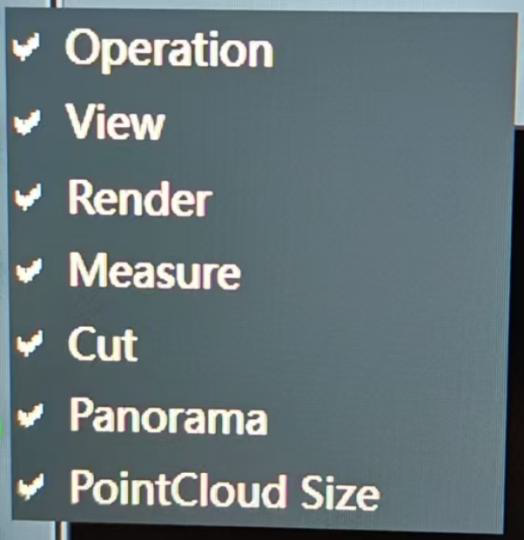
Панель быстрого доступа расположена по левому и правому краям окна просмотра и включает инструменты для операций, навигации по виду, рендеринга, измерений, обрезающих рамок (клиппинга), панорамных изображений и настройки размера точек. Компоненты можно перемещать, перетаскивая левой кнопкой мыши, а их видимость можно настраивать с помощью правой кнопки мыши.
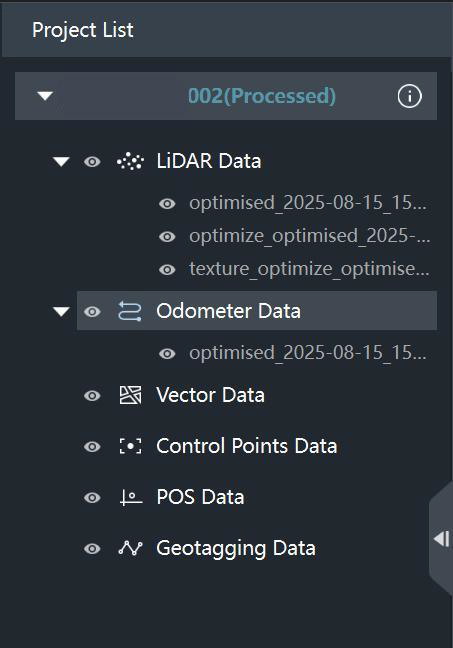
Окно списка проектов (Project List Window)
Окно списка проектов отображает все открытые в данный момент проекты и показывает каталоги данных, содержащиеся в каждом проекте.
Примечание: Функция пакетной обработки не подчиняется этому ограничению и может обрабатывать все открытые в данный момент проекты.
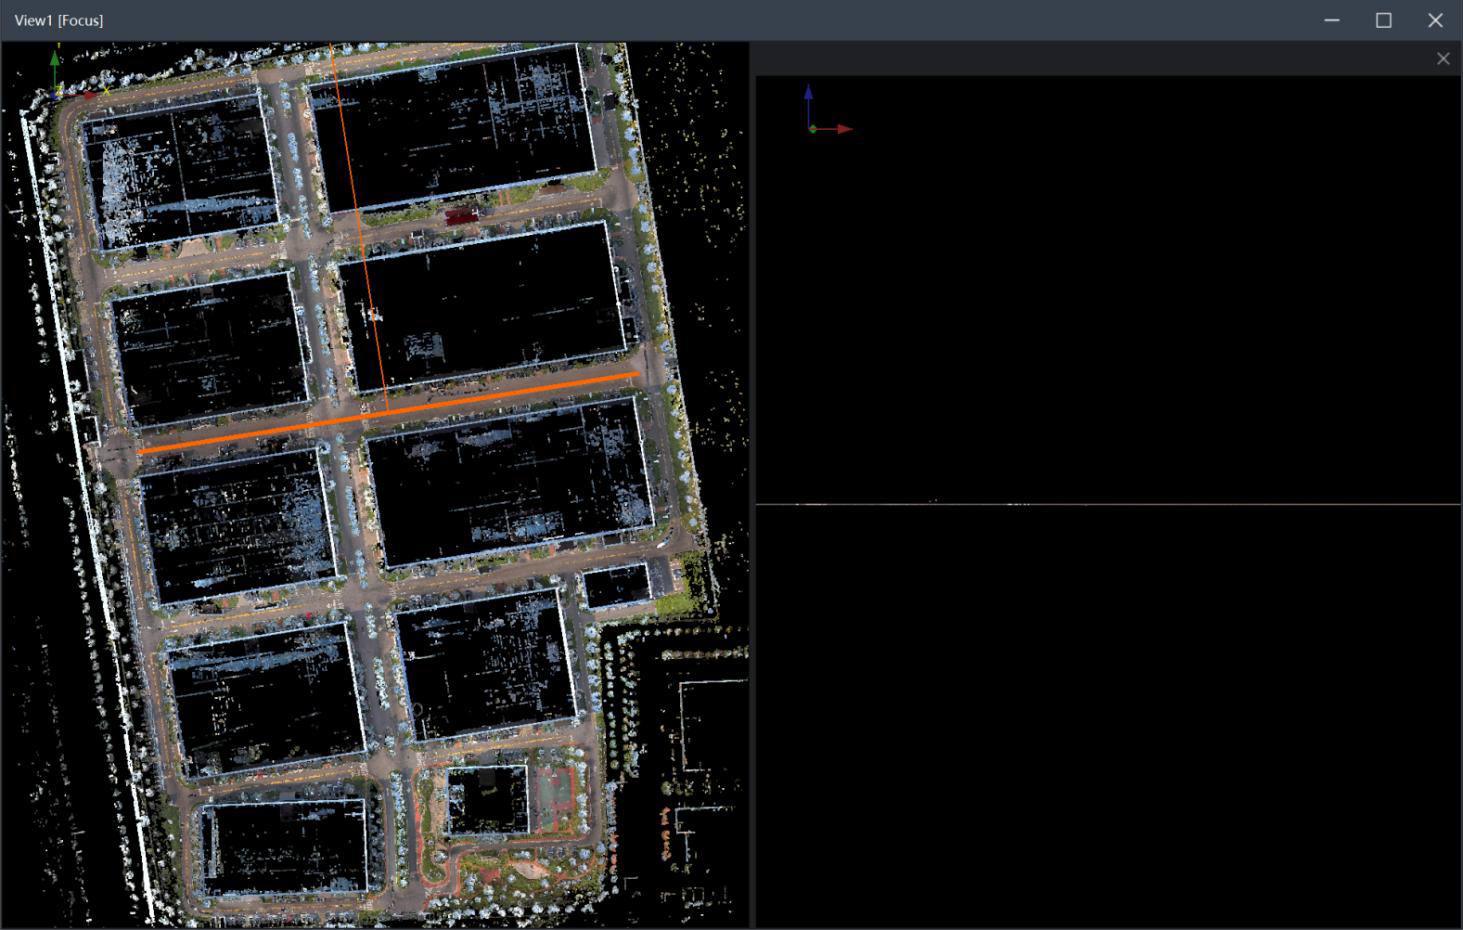
Окно просмотра (View Window)
Центральная область интерфейса программного обеспечения представляет собой окно просмотра, которое поддерживает однокадровый, двухкадровый и многокадровый режимы отображения. Оно в основном используется для создания новых окон просмотра, окон сечений, панорамных окон и других типов окон.
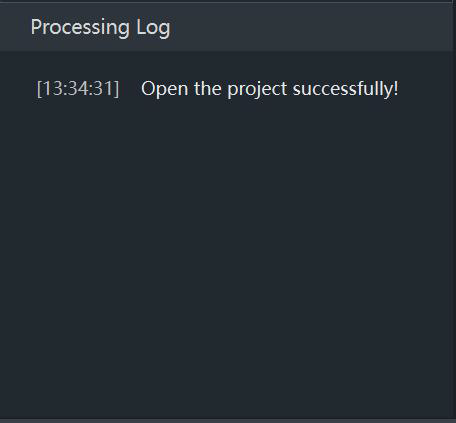
Журнал обработки и индикатор хода выполнения (Processing Log & Progress Bar)
Журнал обработки (Processing Log) — это окно вывода журнала проекта, в котором отображается статус выполнения задач, а также уведомления об успешном завершении или сбоях.
Индикатор хода выполнения (Progress Bar), расположенный в левом нижнем углу программного обеспечения, в основном показывает текущий ход обработки данных. Он отображает название текущего этапа обработки, общий прогресс и конкретное значение общего прогресса в процентах.
Меню "Файл" (File Menu)
|
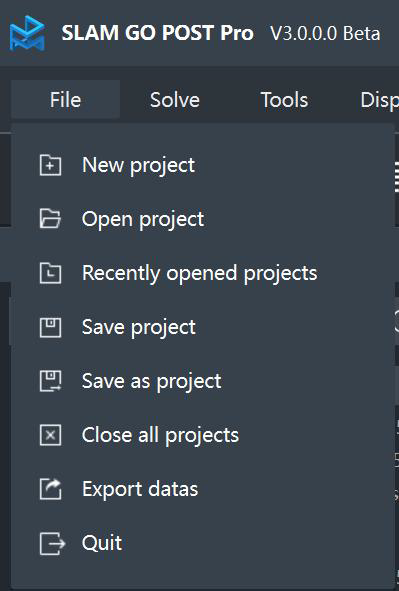
Меню "Файл" включает следующие опции:
|
|
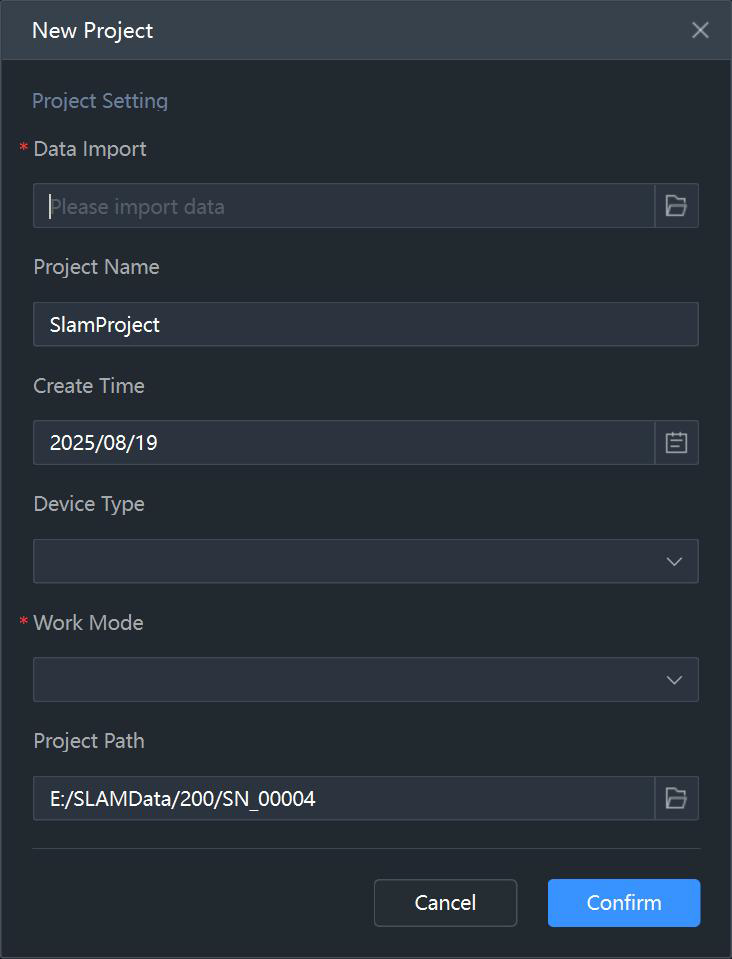
Создание нового проекта (Create New Project)
Создает новый проект для обработки.
Описание функций:
Импорт данных (Data Import) (*): Импорт каталога с необработанными данными для обработки. Обязательный параметр.
Название проекта (Project Name): По умолчанию: SlamProject. Может быть изменено при необходимости.
Время создания (Creation Time): Временная метка создания проекта.
Модель устройства (Device Model): Определяется автоматически на основе файла калибровки устройства в импортированных необработанных данных.
Режим работы (Operation Mode) (*): Режим, используемый при сборе данных, например, ручной (handheld) или ранцевый (backpack).
Система координат (Coordinate System): Эта опция отображается только в том случае, если в импортированных данных присутствуют и действительны данные GNSS. Можно использовать автоматическое распознавание системы координат или нажать значок шестеренки справа для ручного выбора.
Путь проекта (Project Path): Место хранения нового проекта. По умолчанию создается в том же каталоге, что и папка с необработанными данными.
Выбор системы координат (Coordinate System Selection)
Исторические системы координат (Historical Coordinate Systems): Ранее выбранные системы координат. Можно нажать кнопку "Применить" (Apply) для применения выбранной системы координат, а также удалить или изменить системы координат в списке.
Пользовательские системы координат (User-Defined Coordinate Systems): Создайте пользовательскую систему координат, нажав кнопку "Создать" (New).
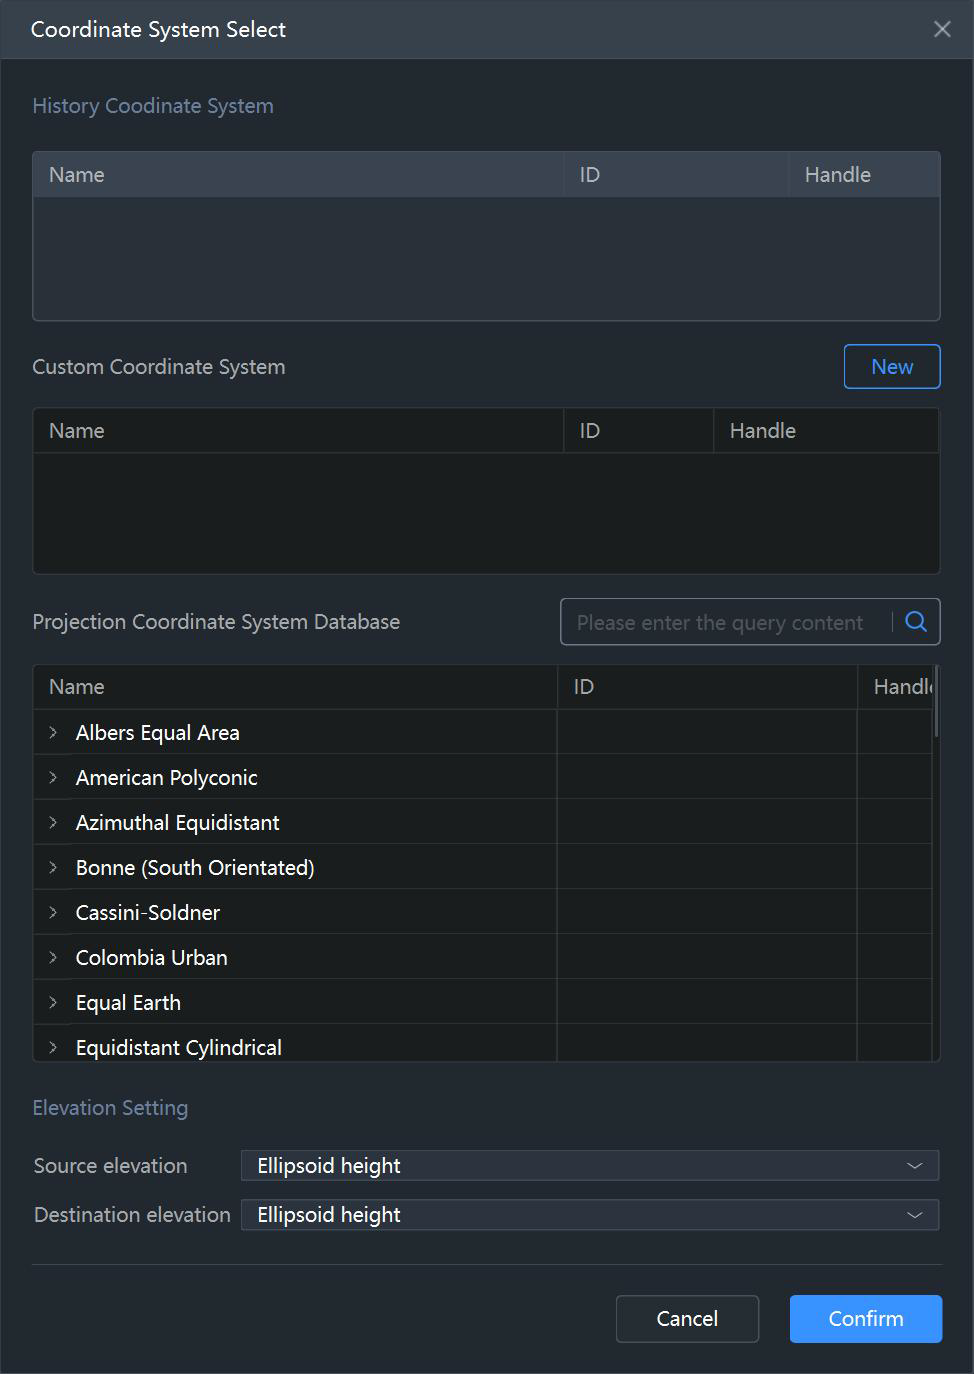
Создание новой системы координат (Create New Coordinate System): Укажите название новой системы координат, выберите существующий эллипсоид или создайте пользовательский, выберите метод проекции и настройте соответствующие параметры проекции.
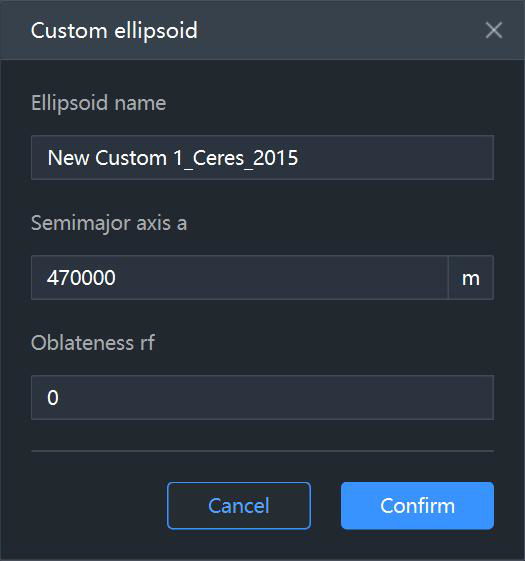
Пользовательский эллипсоид (Custom Ellipsoid)
Введите соответствующие параметры эллипсоида для создания пользовательского эллипсоида.
Режим работы (Operation Mode)
Пользовательский режим и настройки эксцентриситета (User-Defined Mode & Eccentricity Settings)
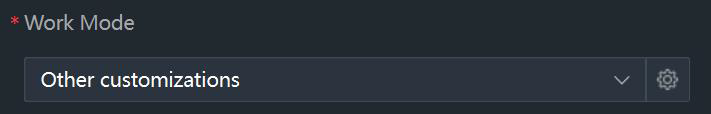
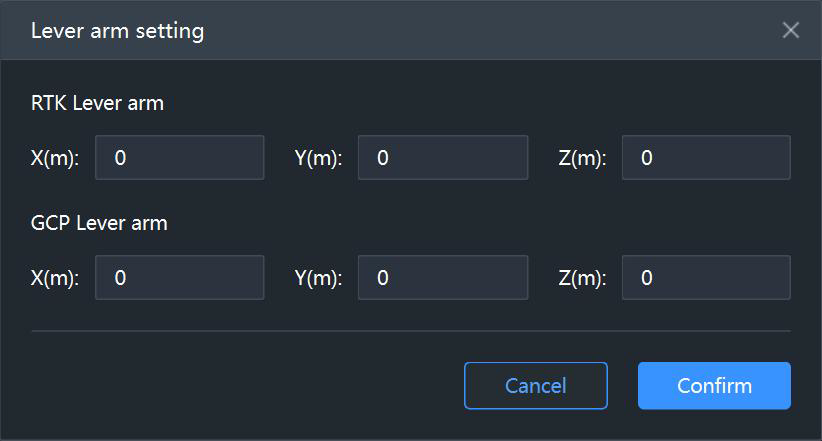
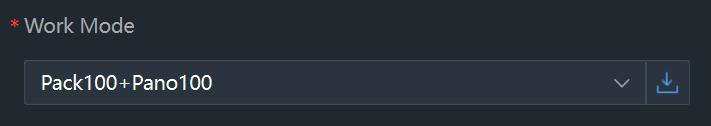
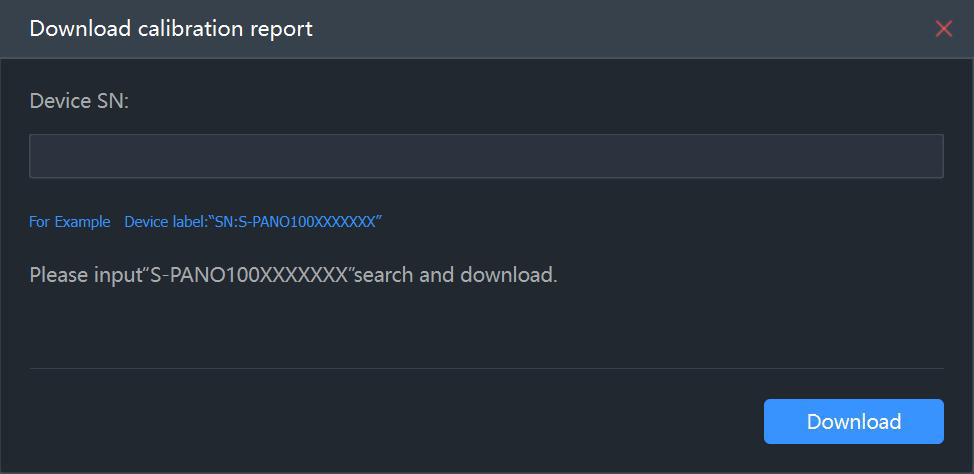
Режим работы – Pack100 + Pano100 Mode & настройки загрузки калибровочного файла
Введите номер устройства Pano100 и нажмите "Загрузить" (Download), чтобы загрузить калибровочный файл.
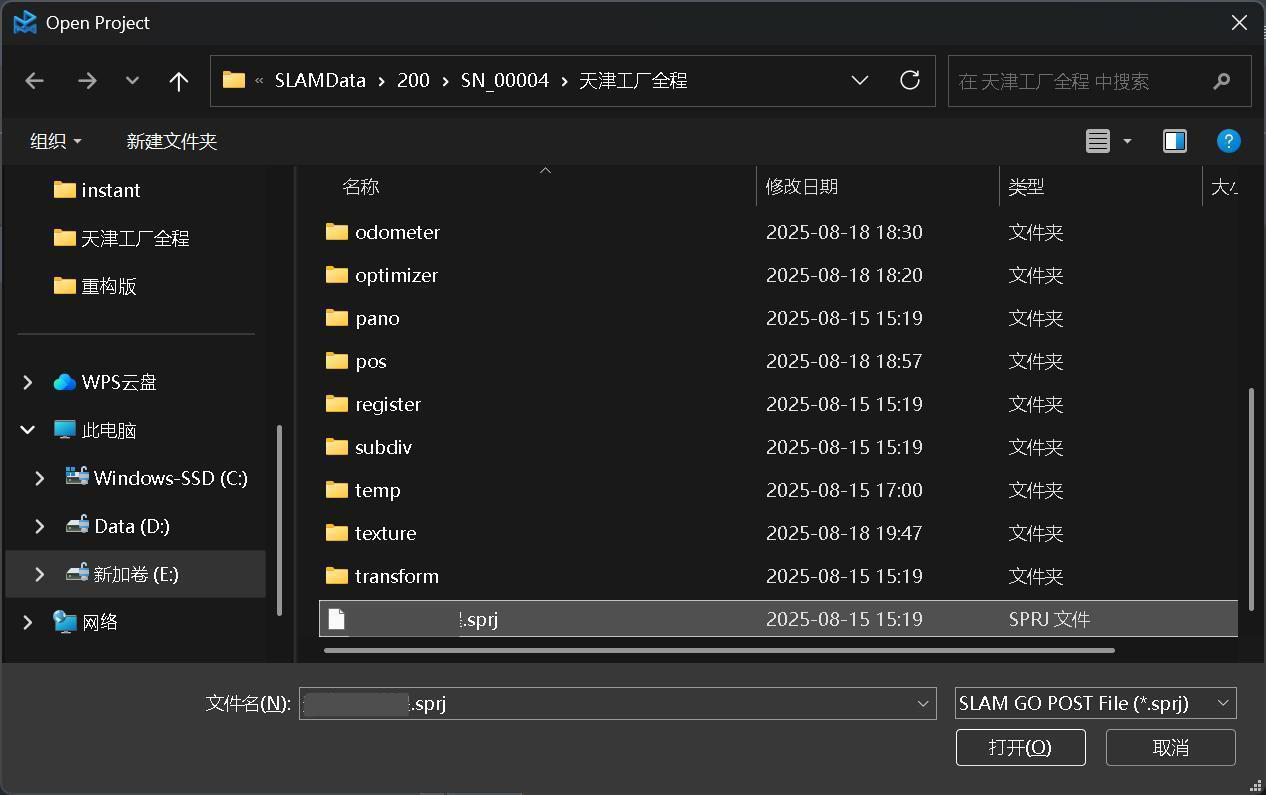
Открыть проект (Open Project)
Открывает существующий проект.
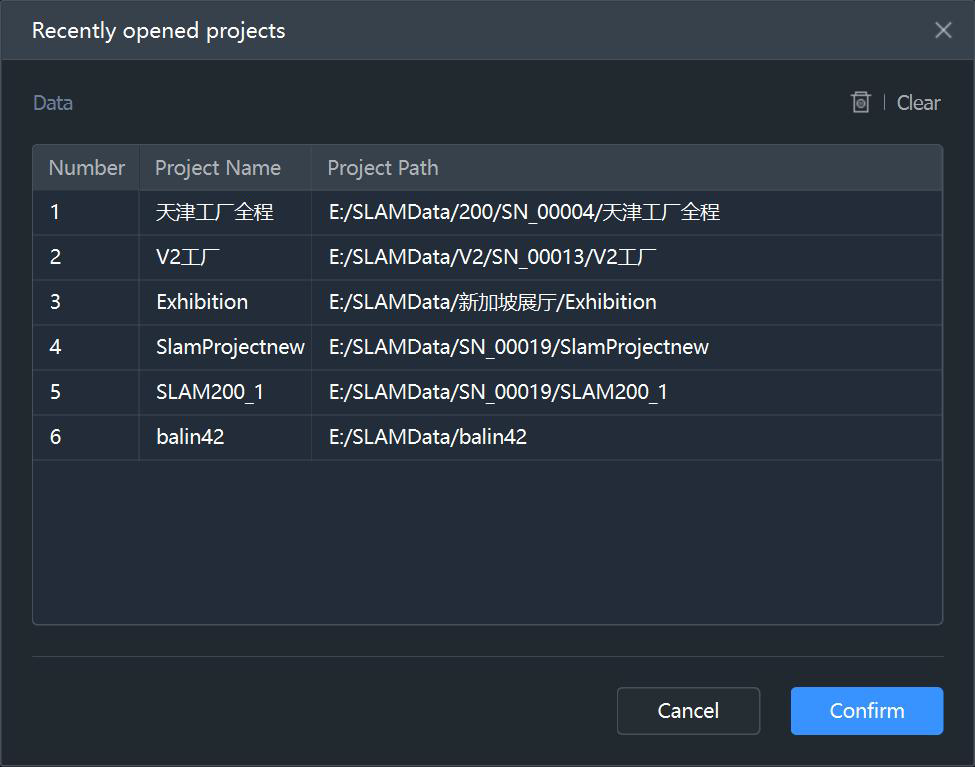
Недавние проекты (Recently Opened Projects)
В этом разделе перечислены проекты, которые были открыты в программном обеспечении последними. Вы можете дважды щелкнуть по проекту, чтобы открыть его напрямую, нажать кнопку удаления в правом верхнем углу, чтобы удалить выбранный проект из списка, или нажать кнопку "Очистить" (Clear), чтобы удалить все записи о проектах.
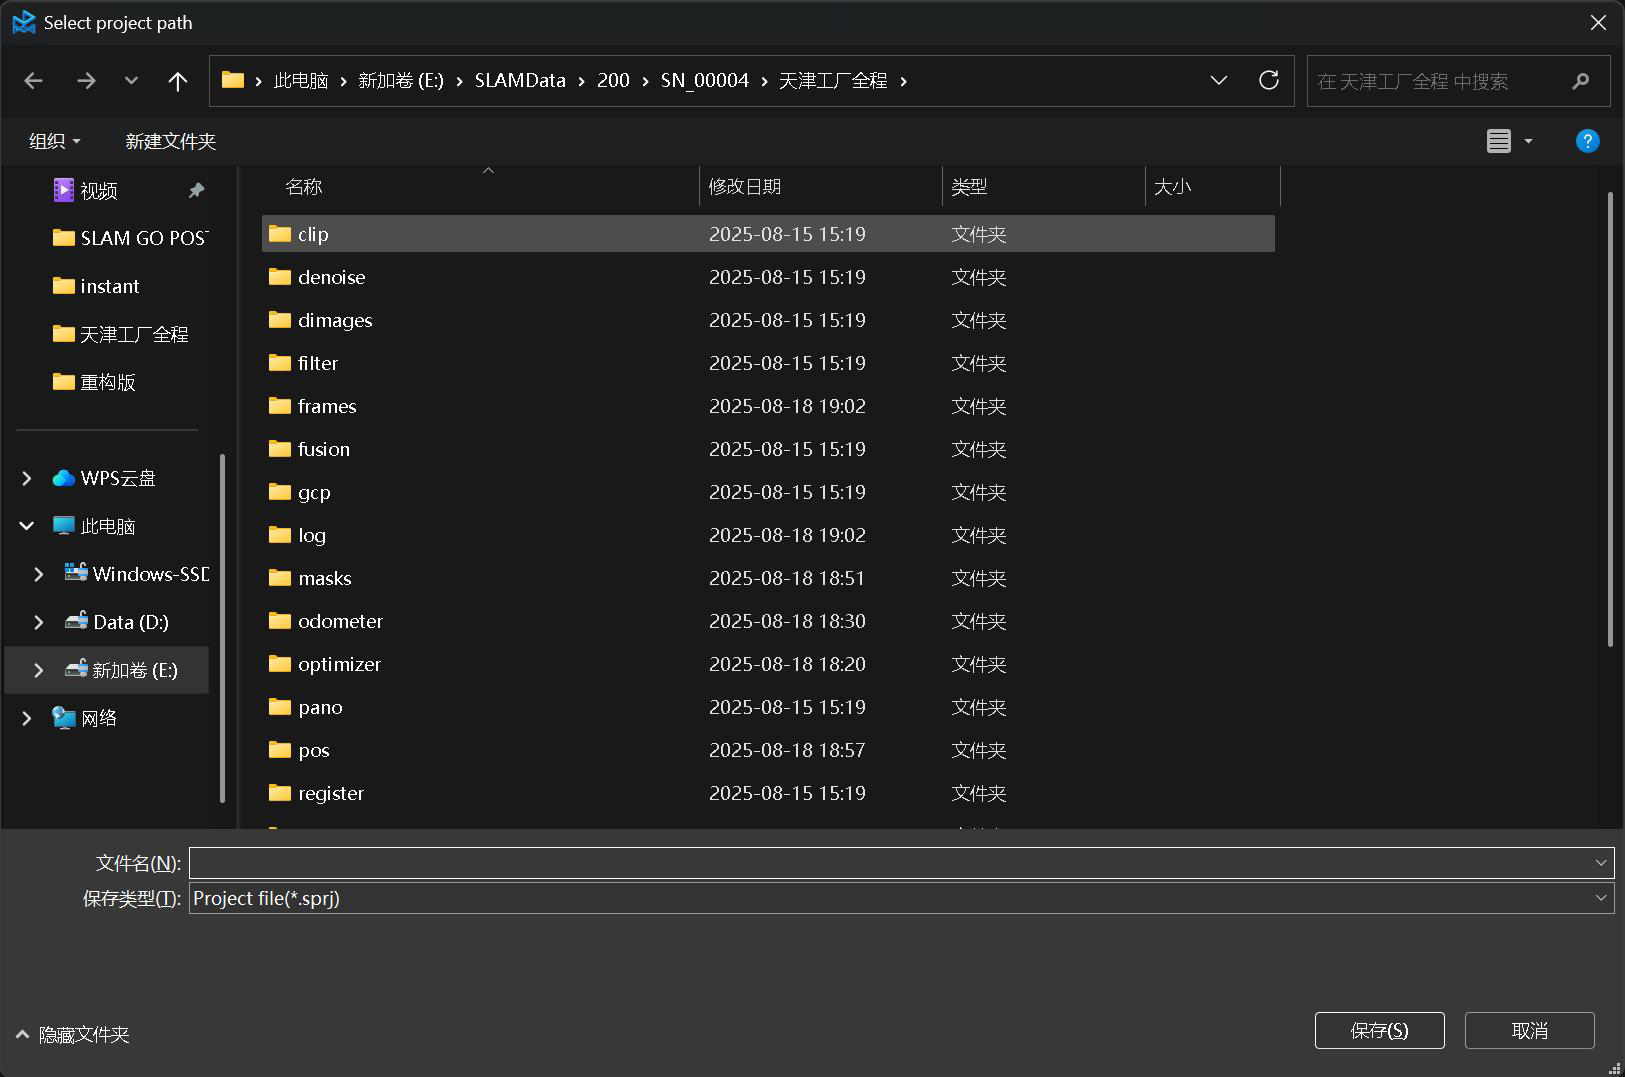
Сохранить проект (Save Project)
Сохраняет все открытые в данный момент проекты.
Сохранить проект как (Save Project As)
Сохраняет текущий активный проект под новым именем или в новом местоположении.
Закрыть все проекты (Close All Projects)
Закрывает все открытые в данный момент проекты.
Экспорт данных (Export Data)
Экспортирует данные текущего активного проекта в формате .las. Экспортированные файлы сохраняются в выбранный путь экспорта.
Выход (Exit)
Завершает работу и закрывает программное обеспечение.
Меню "Обработка" (Solve)
Меню "Обработка" (Solve) включает следующие функции:
|
|
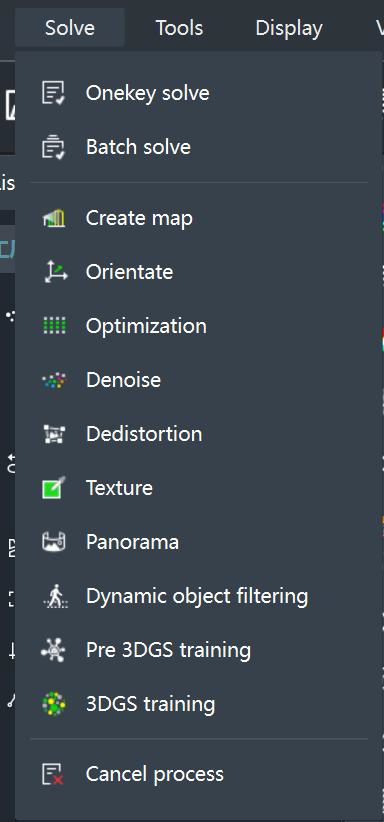
Обработка в один клик (One-Click Solve)
Выполняет однокнопочную обработку текущего активного проекта.
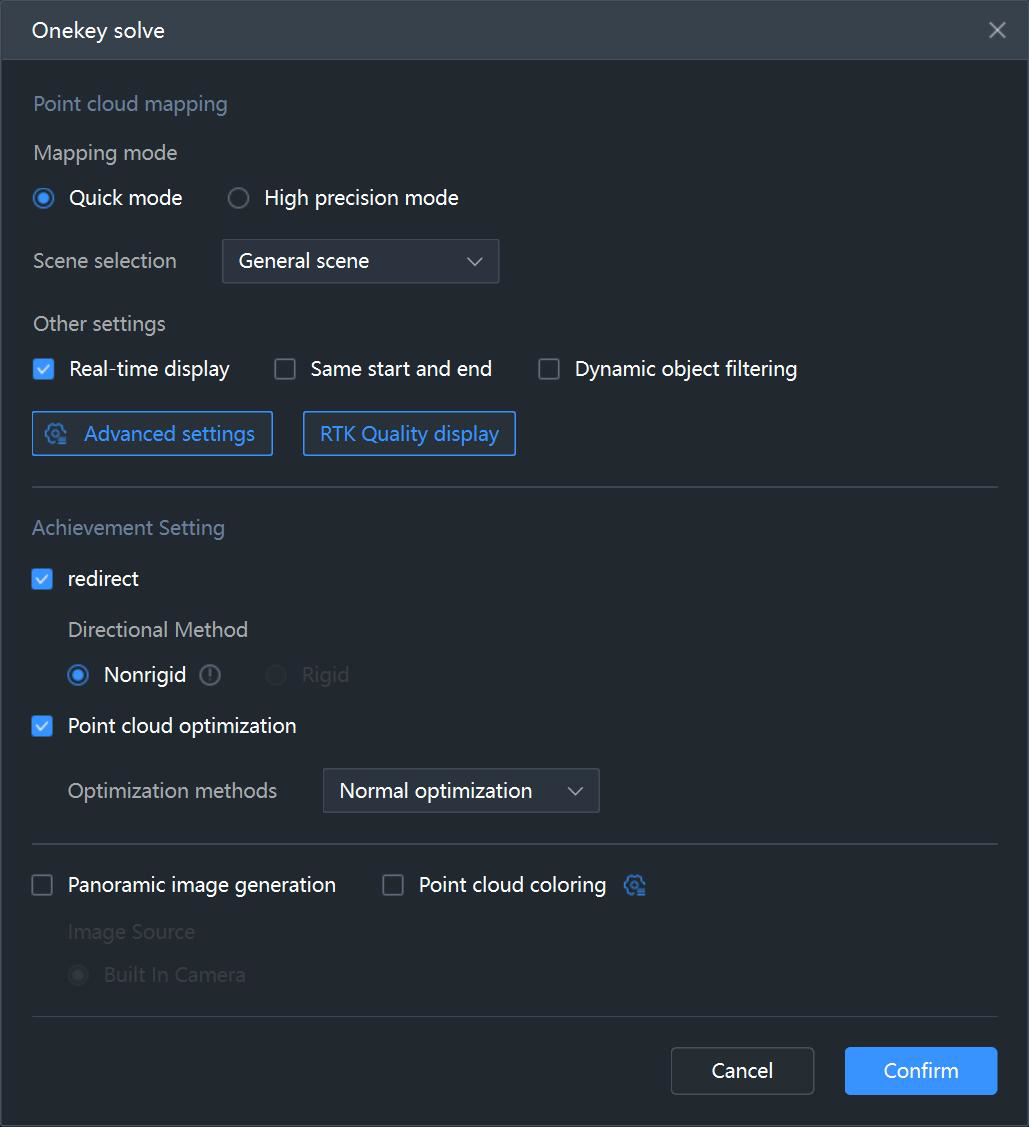
Описание функции – Построение облака точек (Point Cloud Mapping)
Алгоритм построения карты (Mapping Algorithm): Выберите из различных алгоритмов построения карты, разделенных на Алгоритм A и Алгоритм B.
Выбор сцены (Scene Selection): Выберите между "Общая сцена" (General Scene) и "Сцена метро" (Subway Scene). По умолчанию установлено "Общая сцена". Выбор "Сцена метро" переключает на алгоритм построения карты, оптимизированный для условий метро, что повышает качество и точность построения в таких средах.
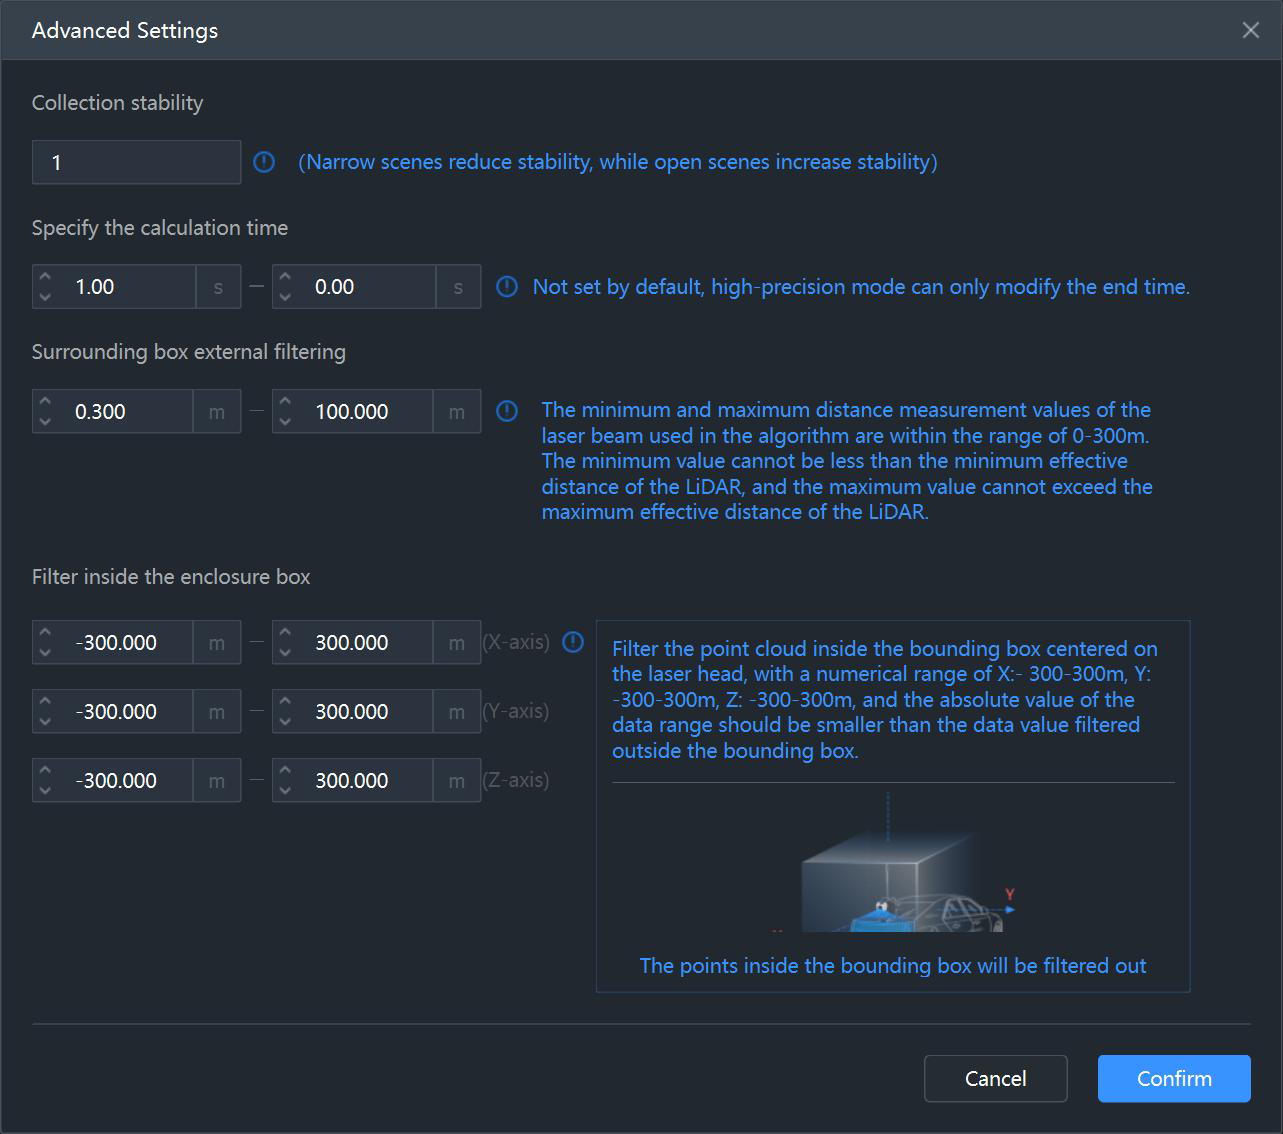
Расширенные настройки (Advanced Settings): Нажмите кнопку для перехода к расширенным параметрам построения карты, чтобы открыть страницу расширенных настроек. Эта страница включает опции для стабильности сбора данных, заданного времени обработки, а также параметры фильтрации внутреннего и внешнего ограничивающего прямоугольника.
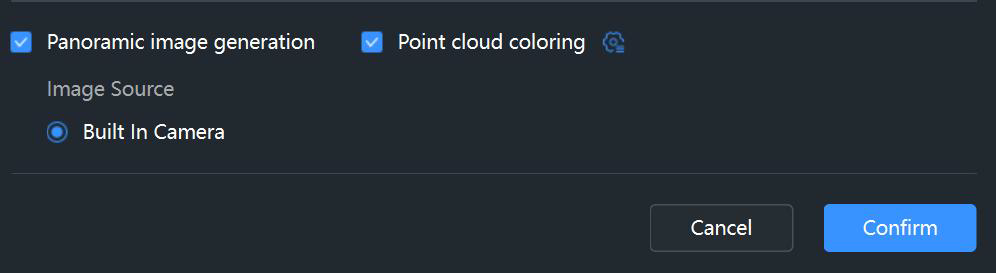
Панорама и окрашивание – Настройки источника изображений (Panorama and Colorization – Image Source Settings)
Источник изображений (Image Source): Определяет источник сшитых изображений для генерации панорамы и окрашивания облака точек. Варианты включают "Встроенная камера" (Built-in Camera) и "Панорамная камера" (Panoramic Camera).
Когда выбран вариант "Панорамная камера", активируется модуль "Параметры панорамной камеры" (Panoramic Camera Parameters):
-
Интерьер/Экстерьер (Indoor/Outdoor): Выберите тип сцены съемки в соответствии с реальными условиями. По умолчанию установлено "Экстерьер" (Outdoor).
-
Режим мобильной замедленной съемки (Mobile Time-Lapse Mode): Если панорамная камера собирала данные в режиме мобильной замедленной съемки, эта опция должна быть отмечена; в противном случае ее выбирать не следует.
-
Путь к данным панорамной камеры (Panoramic Camera Data Path): Укажите путь к папке, содержащей файлы панорамной камеры в формате .insv.
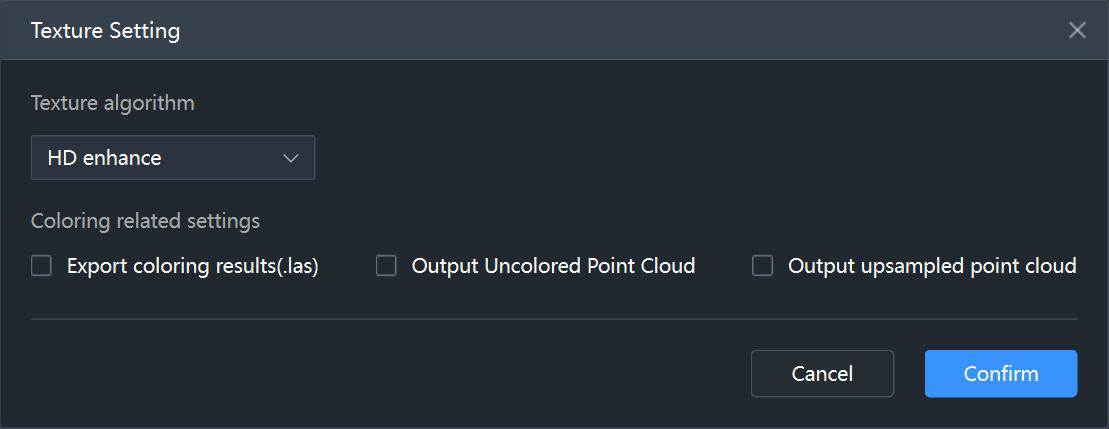
Окрашивание облака точек – Настройки (значок шестеренки справа)
Алгоритм окрашивания (Colorization Algorithm): Выберите между "Стандартное окрашивание" (Standard Colorization) и "Высококачественное окрашивание" (High-Definition Colorization).
Настройки окрашивания (Colorization Settings):
-
Экспорт окрашенного облака точек (Export Colorized Point Cloud): Экспортирует результаты окрашивания облака точек в стандартном формате .las.
-
Выводить неокрашенные точки (Output Non-Colorized Points): Опция для включения точек, которые не были окрашены, в экспортируемые данные.
-
Выводить апсемплированное (увеличенное) облако точек (Output Upsampled Point Cloud): Экспортирует окрашенные результаты в виде апсемплированного облака точек. Результат апсемплинга примерно в 6–10 раз больше исходного, и время обработки соответственно увеличивается.
Пакетная обработка (Batch Processing)
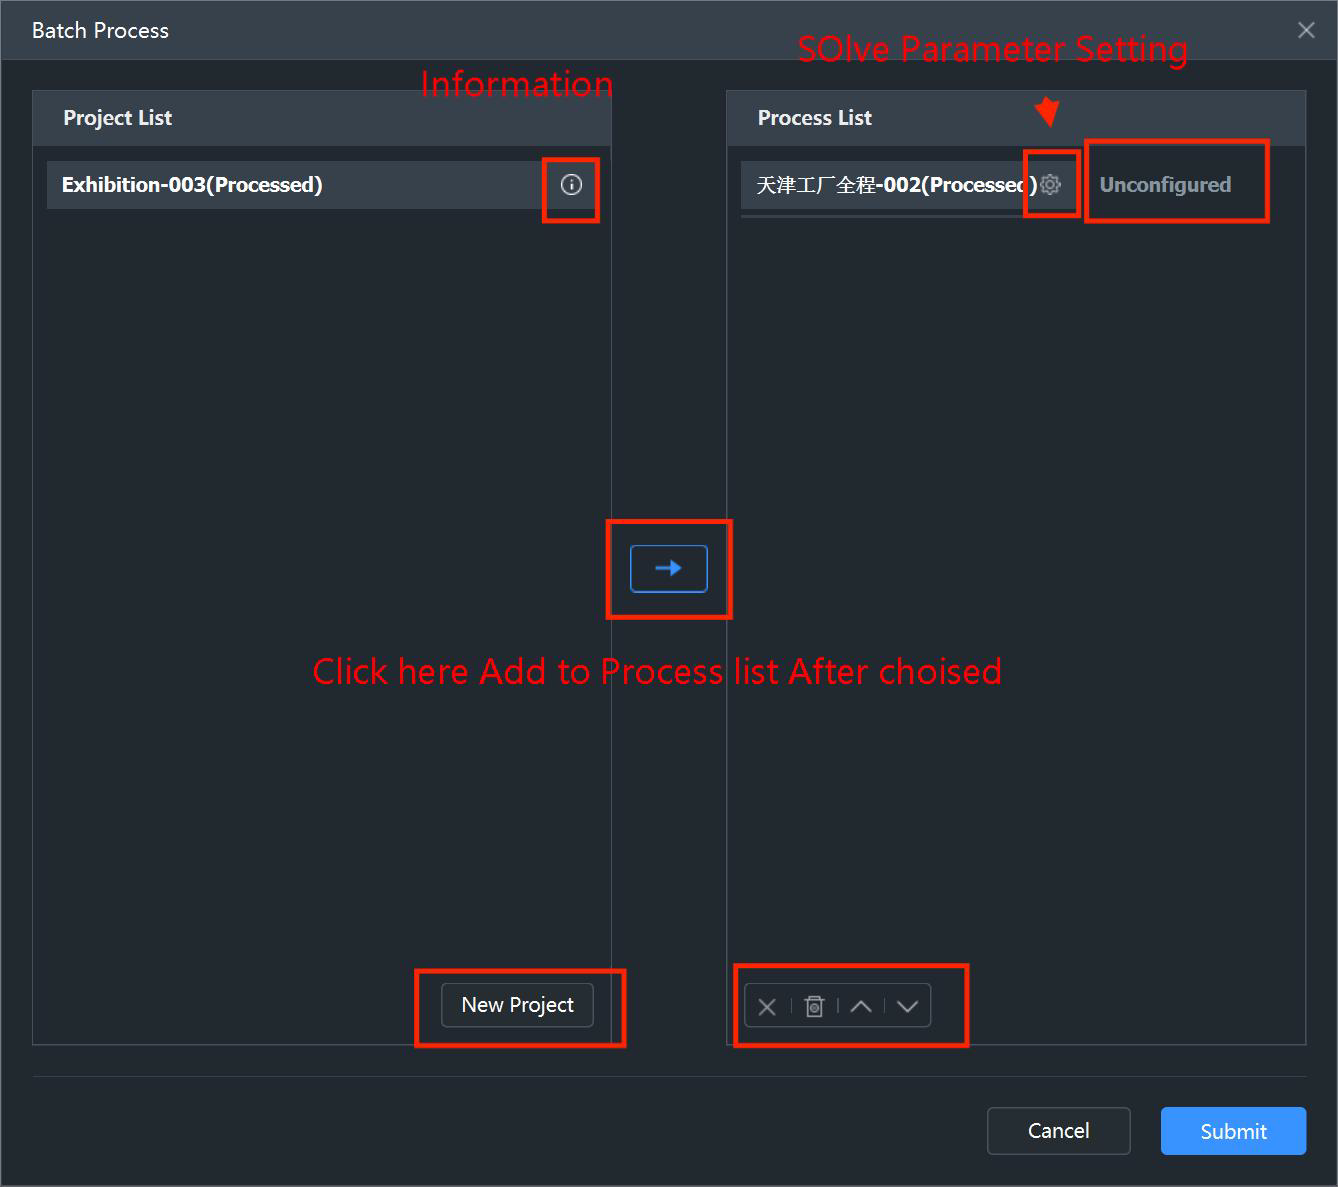
Функция пакетной обработки включает следующие возможности:
1. Список проектов (Project List)
Здесь отображаются другие проекты, которые еще не были добавлены в список обработки, а также вновь созданные проекты.
-
Интегрированное создание нового проекта: Нажмите кнопку "Новый проект" (New Project) внизу, чтобы создать новый проект, что соответствует функции Файл → Новый проект (File → New Project) в строке меню.
-
В левой части списка проектов отображаются все открытые в данный момент проекты и вновь созданные проекты.
-
Нажмите кнопку справа от названия проекта, чтобы просмотреть соответствующую информацию о нем.
-
При щелчке правой кнопкой мыши по проекту в списке доступны опции: "Редактировать проект" (Edit Project), "Сохранить проект как" (Save Project As), "Сохранить проект" (Save Project) или "Открыть папку" (Open Path).
2. Список обработки (Processing List)
-
Выбирайте проекты из списка проектов слева, чтобы добавлять их в список обработки справа по мере необходимости. Даже если в списке обработки уже есть проекты, новые проекты все равно можно добавлять.
-
Используйте четыре кнопки под списком обработки — "Удалить" (Delete), "Очистить" (Clear), "Переместить вверх" (Move Up), "Переместить вниз" (Move Down) — для управления выбранными проектами в списке.
-
Нажмите значок шестеренки рядом с названием проекта в списке обработки, чтобы настроить его параметры обработки. Страница настройки параметров совпадает с функцией Обработка → Однокнопочная обработка (Solve → One-Click Processing) в строке меню.
-
Отображает статус обработки проекта, включая: "Не настроен" (Not Configured), "Не отправлен" (Not Submitted), "Обработка xx%" (Processing xx%), "Завершен" (Completed), "В очереди" (Queue Waiting), "Ошибка обработки" (Processing Failed) и т.д.
3. Отправить (Submit)
Отправляет все неотправленные проекты на обработку.
4. Отмена (Cancel)
Отменяет все задачи обработки.
5. Примечание
Закрытие страницы пакетной обработки не прерывает выполняющиеся пакетные процессы. Вы можете снова открыть эту страницу с помощью кнопки пакетной обработки, чтобы просмотреть текущее состояние пакетной обработки или добавить новые проекты в очередь обработки.
Построение облака точек (Point Cloud Mapping)
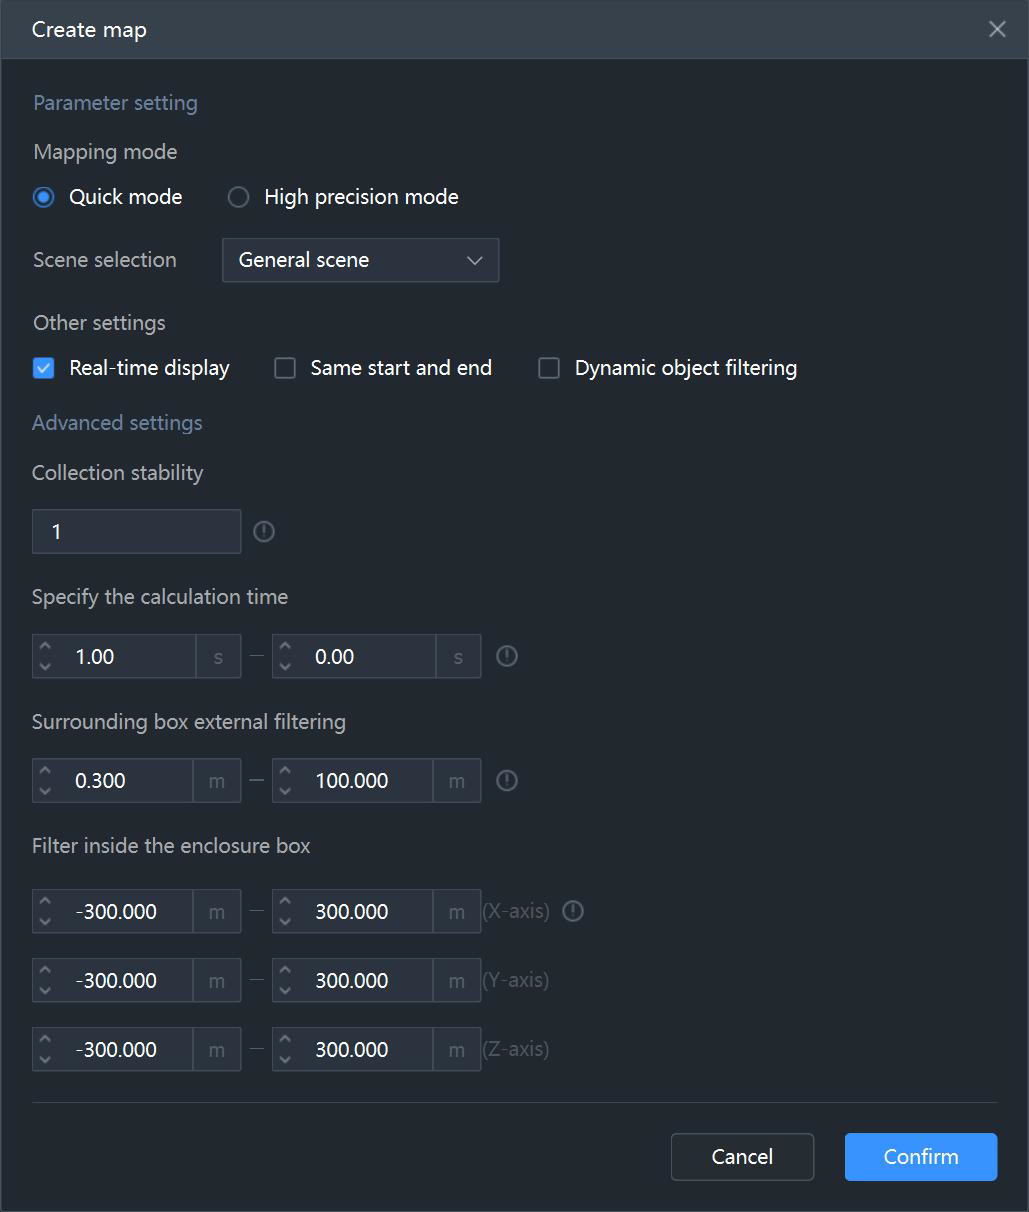
Выполняет построение облака точек для текущего активного проекта. Параметры совпадают с настройками построения карты в функции однокнопочной обработки (One-Click Processing).
-
Алгоритм построения карты (Mapping Algorithm): Выберите из различных алгоритмов построения карты, разделенных на Алгоритм A и Алгоритм B.
-
Выбор сцены (Scene Selection): Выберите между "Общая сцена" (General Scene) и "Сцена метро" (Subway Scene). По умолчанию установлено "Общая сцена". Выбор "Сцена метро" переключает на алгоритм построения карты, оптимизированный для условий метро, что повышает качество и точность построения в таких средах.
-
Расширенные настройки (Advanced Settings): Нажмите кнопку для перехода к расширенным параметрам построения карты, чтобы открыть страницу расширенных настроек. Эта страница включает опции для стабильности сбора данных, заданного времени обработки, а также параметры фильтрации внутреннего и внешнего ограничивающего прямоугольника.
Ориентация (Orientation)
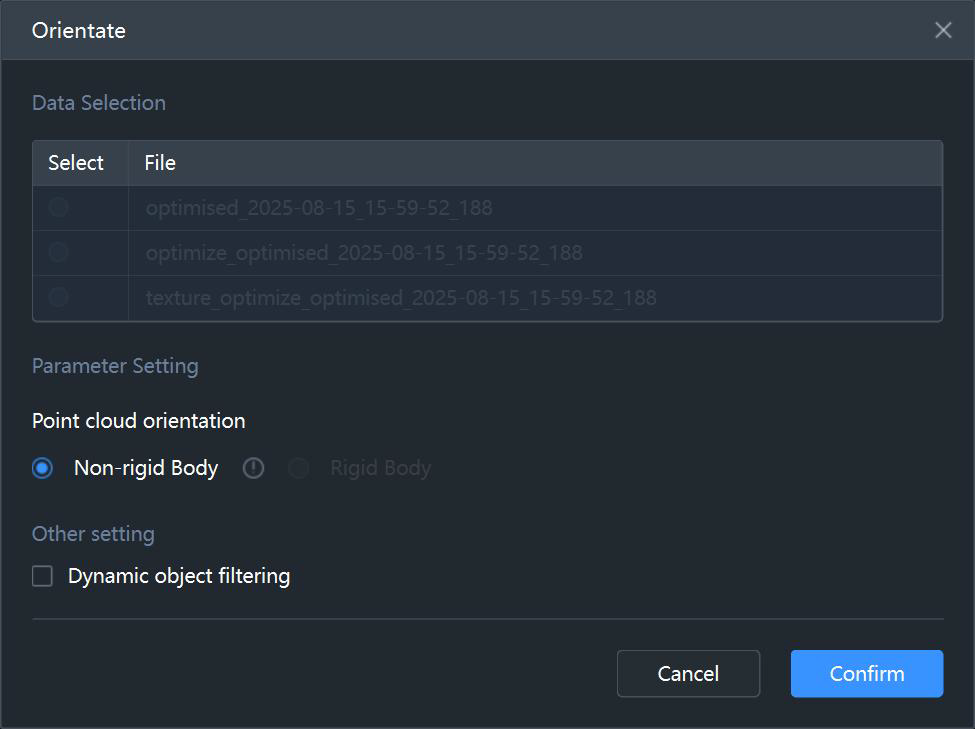
Выполняет ориентацию облака точек для выбранного облака точек. Доступны два режима ориентации: Нежесткая (Non-Rigid) и Жесткая (Rigid).
Для нежесткой ориентации не требуется выбирать облако точек; обработка по умолчанию выполняется на основе результатов построения карты.
Оптимизация облака точек (Point Cloud Optimization)
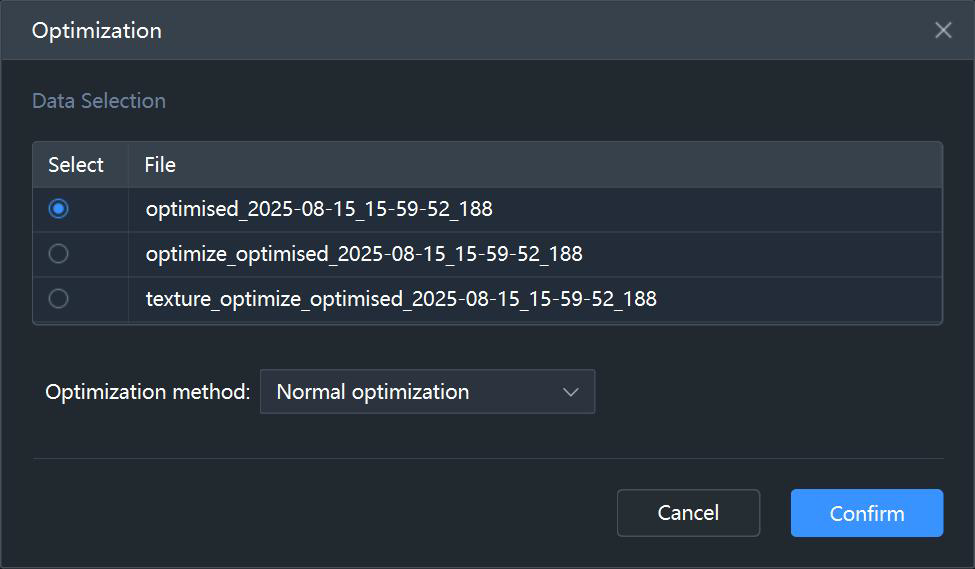
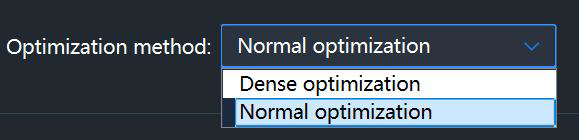
Выполняет оптимизацию выбранного облака точек. Доступны два режима оптимизации: Разреженная оптимизация (Sparse Optimization) и Плотная оптимизация (Dense Optimization).
-
Плотная оптимизация (Dense Optimization): Результат оптимизации сохраняет не менее 90% от исходного размера данных.
-
Разреженная оптимизация (Sparse Optimization): Результат оптимизации сохраняет не менее 30% от исходного размера данных.
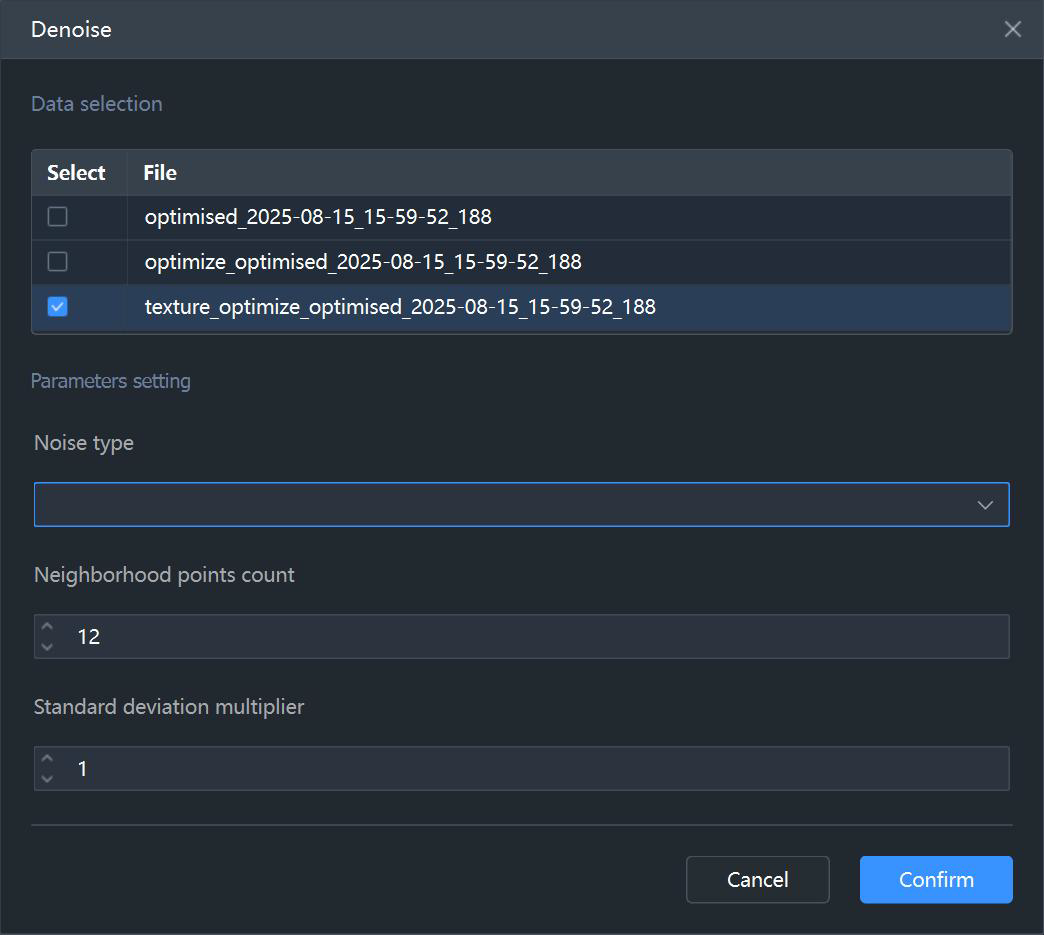
Удаление шума (Denoise)
Фильтрует и удаляет изолированные шумовые точки в файле облака точек с использованием статистических алгоритмов.
Устранение искажений (Dedistortion)
Выполняет устранение искажений данных изображения на основе заводских калибровочных параметров для обеспечения точной сшивки панорам и окрашивания облака точек.
Внимание: Для устройств SLAM2000, SLAM200 и SLAM1000 данная функция должна использоваться после этапа окрашивания облака точек.
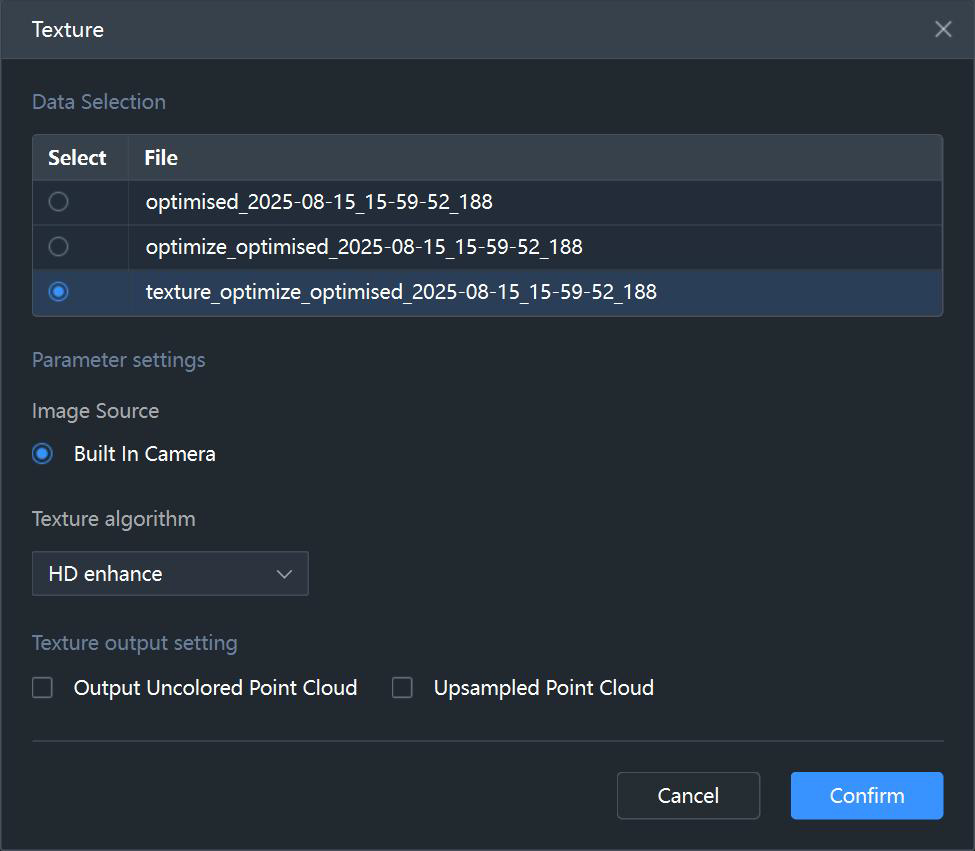
Окрашивание облака точек (Point Cloud Coloring)
Выполняет наложение текстуры на выбранное облако точек. Параметры совпадают с настройками окрашивания в функции однокнопочной обработки (One-Click Processing).
Источник изображений (Image Source): Определяет источник сшитых изображений для генерации панорамы и окрашивания облака точек. Варианты включают "Встроенная камера" (Built-in Camera) и "Панорамная камера" (Panoramic Camera).
Когда выбран вариант "Панорамная камера", активируется модуль "Данные панорамной камеры" (Panoramic Camera Data):
-
Режим мобильной замедленной съемки (Mobile Time-Lapse Mode): Если панорамная камера собирала данные в режиме мобильной замедленной съемки, эта опция должна быть отмечена; в противном случае ее выбирать не следует.
-
Путь к данным панорамной камеры (Panoramic Camera Data Path): Укажите путь к папке, содержащей файлы панорамной камеры в формате .insv.
Алгоритм окрашивания (Colorization Algorithm) Доступны три алгоритма окрашивания:
Стандартное окрашивание (Standard Colorization): Подходит для большинства типов сцен.
Высококачественное окрашивание (High-Definition Colorization): Обеспечивает заметно более высокую четкость по сравнению со стандартным окрашиванием и подходит для большинства сцен.
Улучшенное высококачественное окрашивание (Enhanced HD High-Definition Colorization): Включает дополнительный этап оптимизации положения (POS), обеспечивая значительно более высокую четкость, чем High-Definition Colorization. Подходит для сценариев, требующих максимальной четкости. Время обработки увеличивается.
Настройки вывода окрашивания (Colorization Output Settings):
-
Экспорт неокрашенных точек (Export Uncolored Points): Опция для экспорта данных облака точек, которые остались неокрашенными.
-
Вывод апсемплированного (увеличенного) облака точек (Export Upsampled Point Cloud): Выводит апсемплированную версию окрашенного облака точек. Результат апсемплинга примерно в 6–10 раз больше, чем без апсемплинга, и соответствующее время обработки также увеличивается.
Генерация панорамы (Panorama Generation)
Выполняет генерацию сшитых панорамных изображений с возможностью выбора источника: встроенная камера (Built-in Camera) или панорамная камера (Panoramic Camera).
Источник изображений (Image Source): Источник изображений для сшивки панорамы и окрашивания. Варианты включают встроенную камеру и внешнюю панорамную камеру.
При выборе панорамной камеры активируется модуль "Данные панорамной камеры" (Panoramic Camera Data):
-
Интерьер/Экстерьер (Indoor/Outdoor): Классифицируйте сценарий сбора данных в соответствии с фактическими условиями. По умолчанию установлено значение "Экстерьер" (Outdoor).
-
Режим движения с задержкой (Motion Delay Mode): Если панорамная камера собирает данные в режиме движения с задержкой, эта опция должна быть отмечена; в противном случае ее нельзя выбрать.
-
Путь к данным панорамной камеры (Panoramic Camera Data Path): Укажите путь к папке, где хранятся файлы панорамной камеры в формате INSV.
Фильтр движущихся объектов (Move Object Filter)
Удаляет динамические объекты из выбранного набора данных с помощью фильтрации.
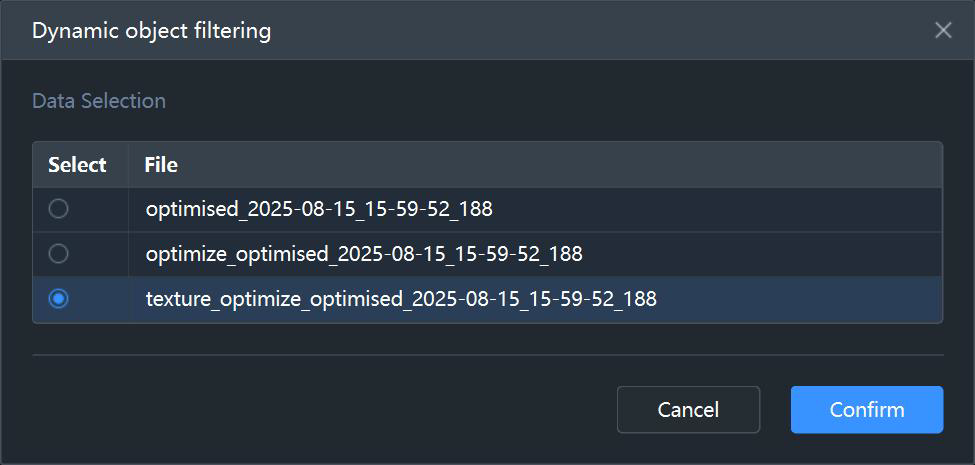
Предварительное обучение 3DGS (3DGS Pre-Training)
После выбора пути к папке, содержащей файлы панорамной камеры в формате INSV, нажмите "Подтвердить" (Confirm), чтобы начать предварительное обучение 3DGS.
Обучение 3DGS (3DGS Training)
Выполняет дальнейшее обучение на основе результатов предварительного обучения активного проекта. Доступны два режима обучения: Локальное обучение (Local Training) и Облачное обучение (Cloud Training). Подробные инструкции см. в документации: /zh/slam/3dgs/training.
Отмена обработки (Cancel Processing)
Останавливает текущую выполняющуюся задачу обработки.
Меню "Инструменты" (Tools)
|
Меню "Инструменты" включает следующие функции:
|
|
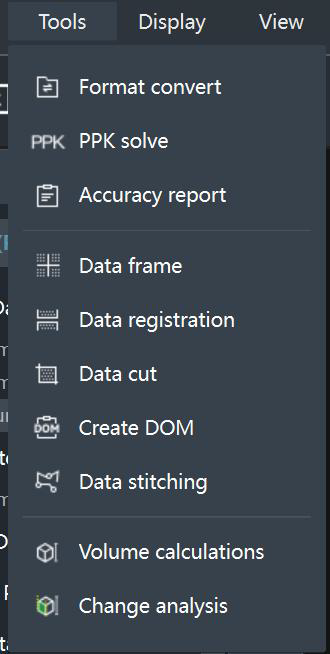
Преобразование в формат RINEX (RINEX Format Conversion)
Преобразует исходные файлы наблюдений в стандартный формат RINEX, необходимый для постобработки с дифференциальной поправкой.
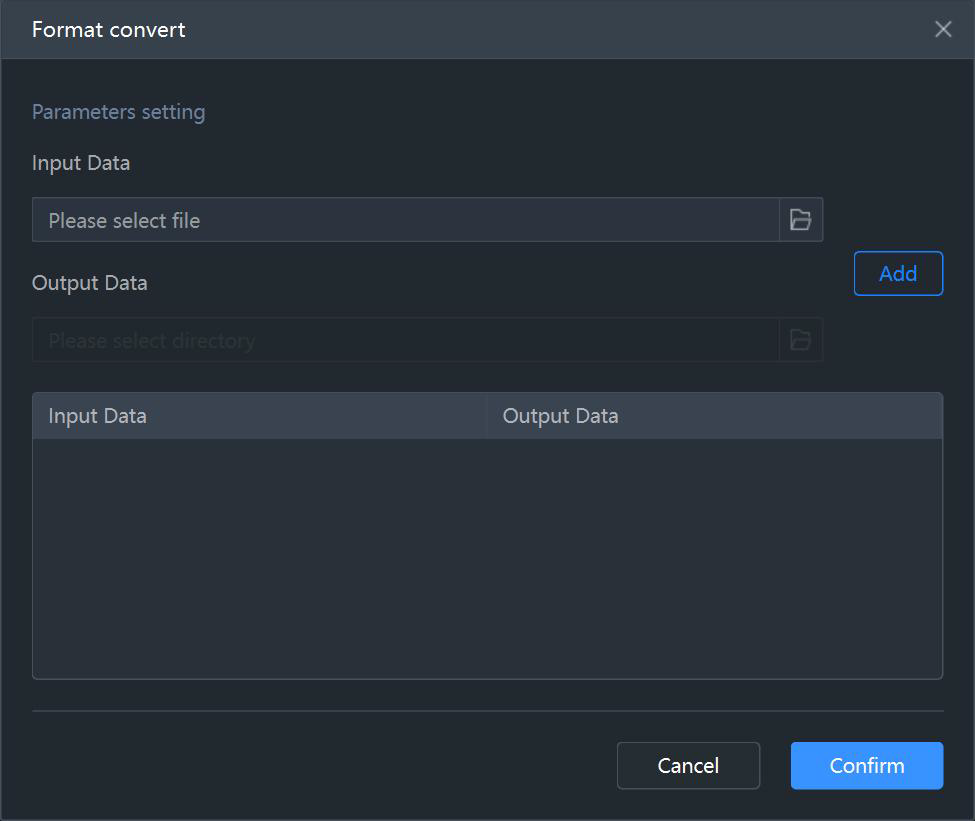
Обработка PPK (PPK Solution)
Выполняет постобработку кинематических данных (PPK) для эпохальных данных в заданный период, чтобы повысить процент фиксированных решений и достичь более высокой точности позиционирования. Этот метод используется при сканировании зон без сетевого покрытия, где подключение RTK недоступно.
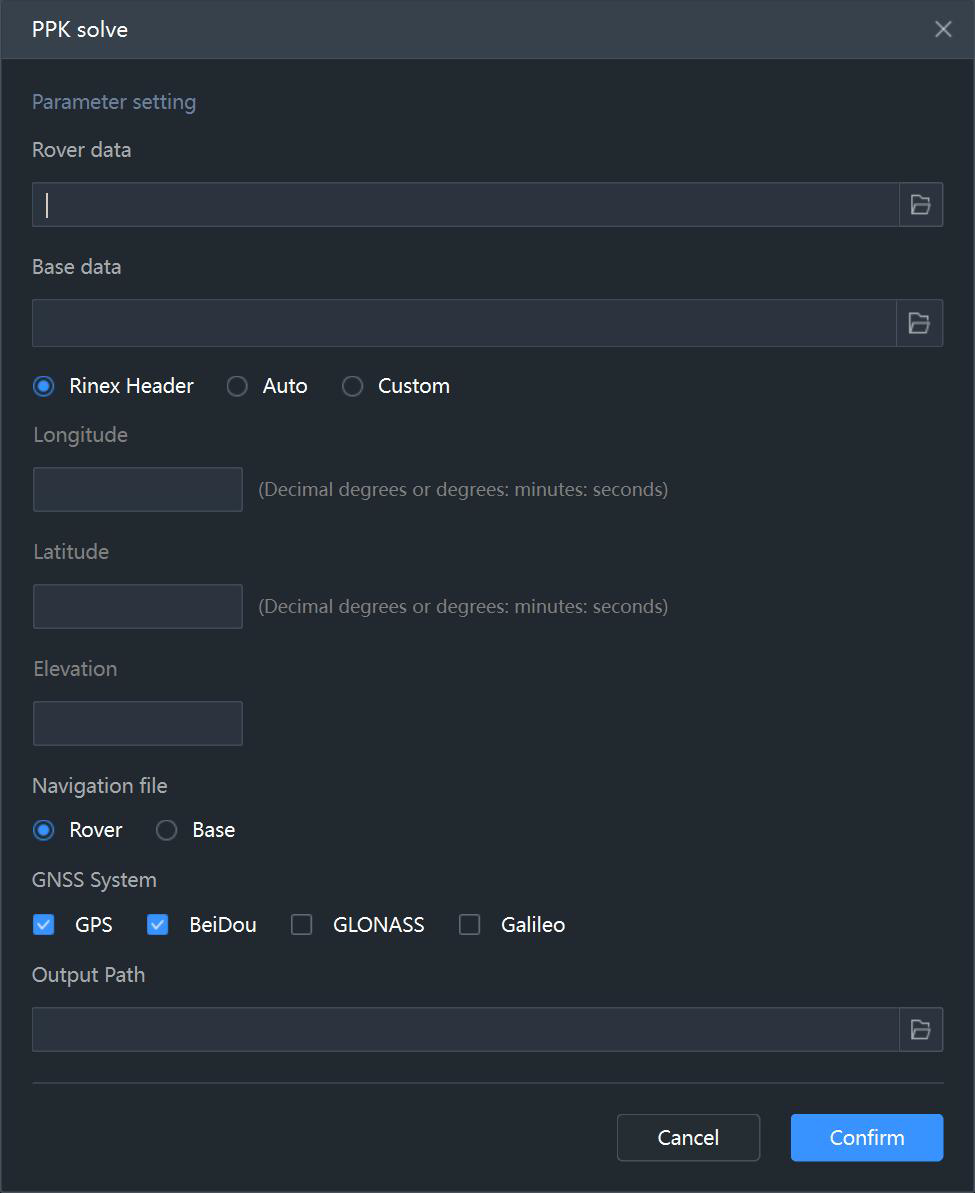
Параметры:
- Данные ровера (Rover Data): Путь к данным наблюдений ровера.
- Данные базовой станции (Base Station Data): Путь к данным наблюдений базовой станции.
- Параметры базовой станции (Base Station Parameters):
- RINEX Header Information: Чтение координат базовой станции из заголовочного файла RINEX.
- Automatic: Автоматическое вычисление координат базовой станции.
- User Defined: Ручной ввод координат базовой станции.
- Longitude: Долгота базовой станции.
- Latitude: Широта базовой станции.
- Height: Высота базовой станции.
- Выбор навигационных данных (Navigation Data Selection):
- Rover: Использовать информацию навигационного файла, записанного в данных ровера.
- Base Station: Использовать информацию навигационного файла, записанного в данных базовой станции.
- Путь вывода (Output Path): Путь для сохранения результатов вычислений.
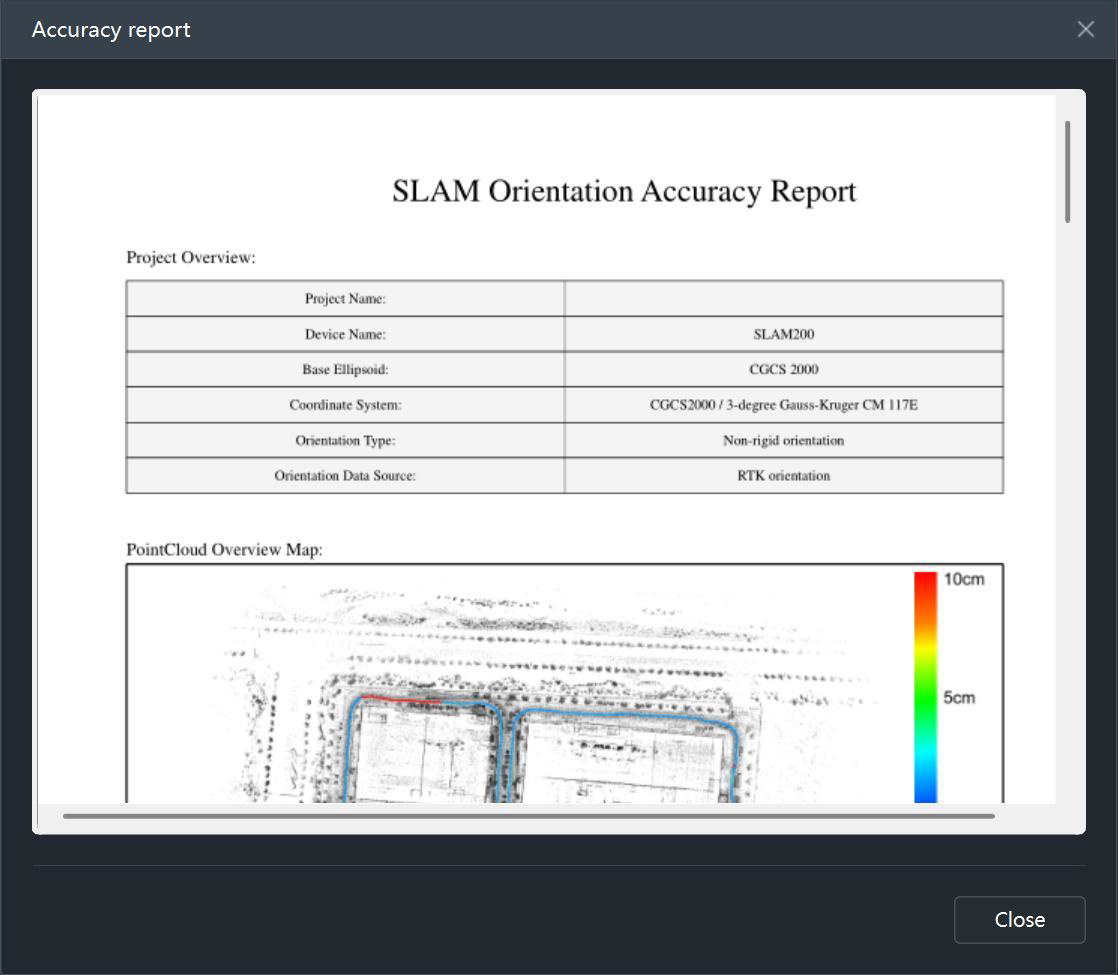
Отчет о точности (Accuracy Report)
Открывает отчет о точности ориентации текущего активного проекта. Отчет находится в пути проекта в папке \gcp.
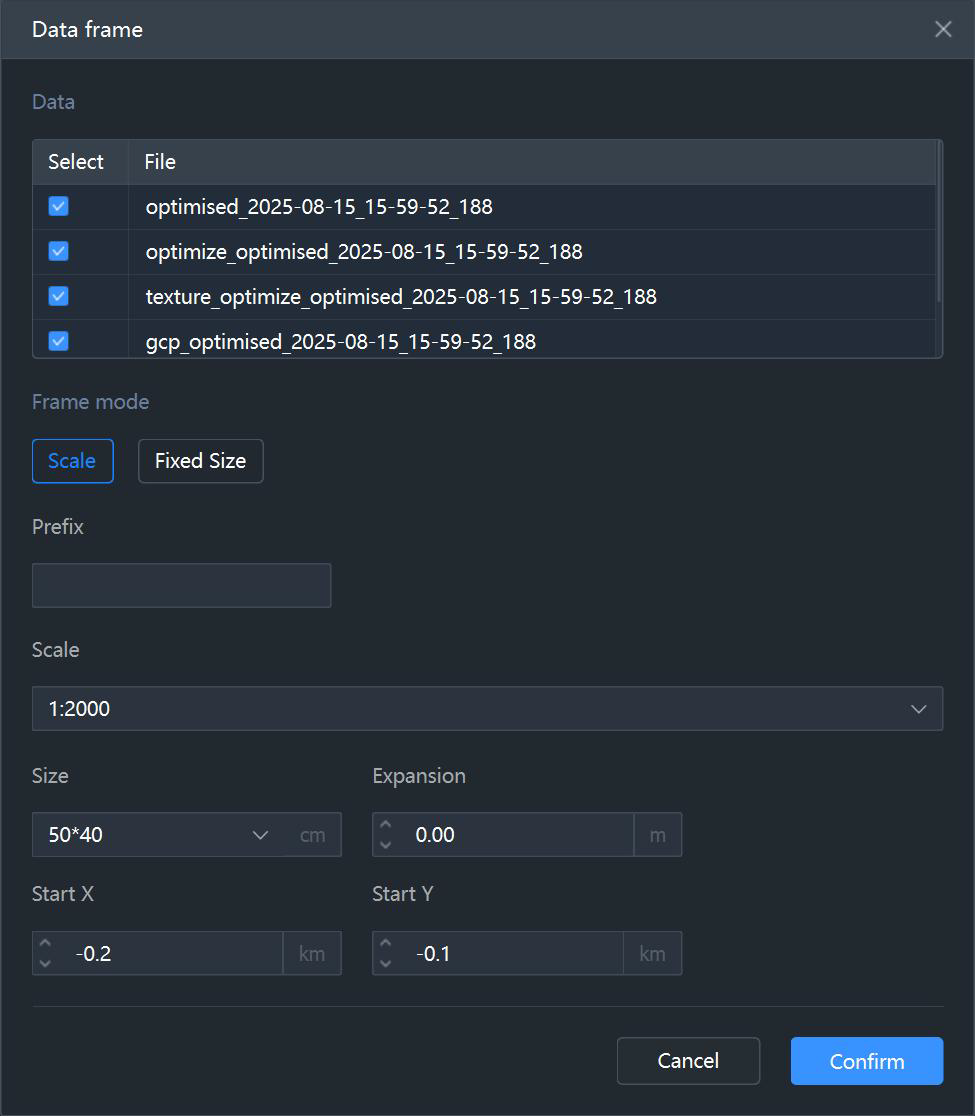
Тайлинг (разбивка) облака точек (Point Cloud Framing)
Выполняет разбивку и обрезку выбранного файла облака точек на основе стандартного масштаба карты или фиксированного размера.
Разбивка по масштабу (Frame by Scale): Разделяет облако точек в соответствии со стандартным масштабом карты.
Prefix: Текстовый префикс, добавляемый к выходным файлам разбивки.
Scale: Выбор масштаба карты для разбивки.
Frame Size: Выбор размера каждого фрагмента.
Extension: Расстояние расширения за границы фрагмента.
Starting Point X/Y Coordinates: Координаты X и Y начальной точки разбивки
Фиксированный размер (Fixed Size): Выполняет разбивку на основе фиксированного размера фрагмента.
Prefix: Текстовый префикс, добавляемый к выходным файлам разбивки.
Frame Length: Фиксированная длина каждого фрагмента.
Frame Width: Фиксированная ширина каждого фрагмента.
Frame Size: Выбор размера фрагмента.
Extension: Расстояние расширения за границы фрагмента.
Starting Point X/Y Coordinates: Координаты X и Y начальной точки разбивки.
Регистрация облака точек (Point Cloud Registration)
Выполняет слияние двух наборов данных облака точек, имеющих перекрывающиеся области, путем выбора соответствующих точек в области перекрытия. Этот процесс преобразует координаты регистрируемого облака точек для согласования с эталонным облаком точек.
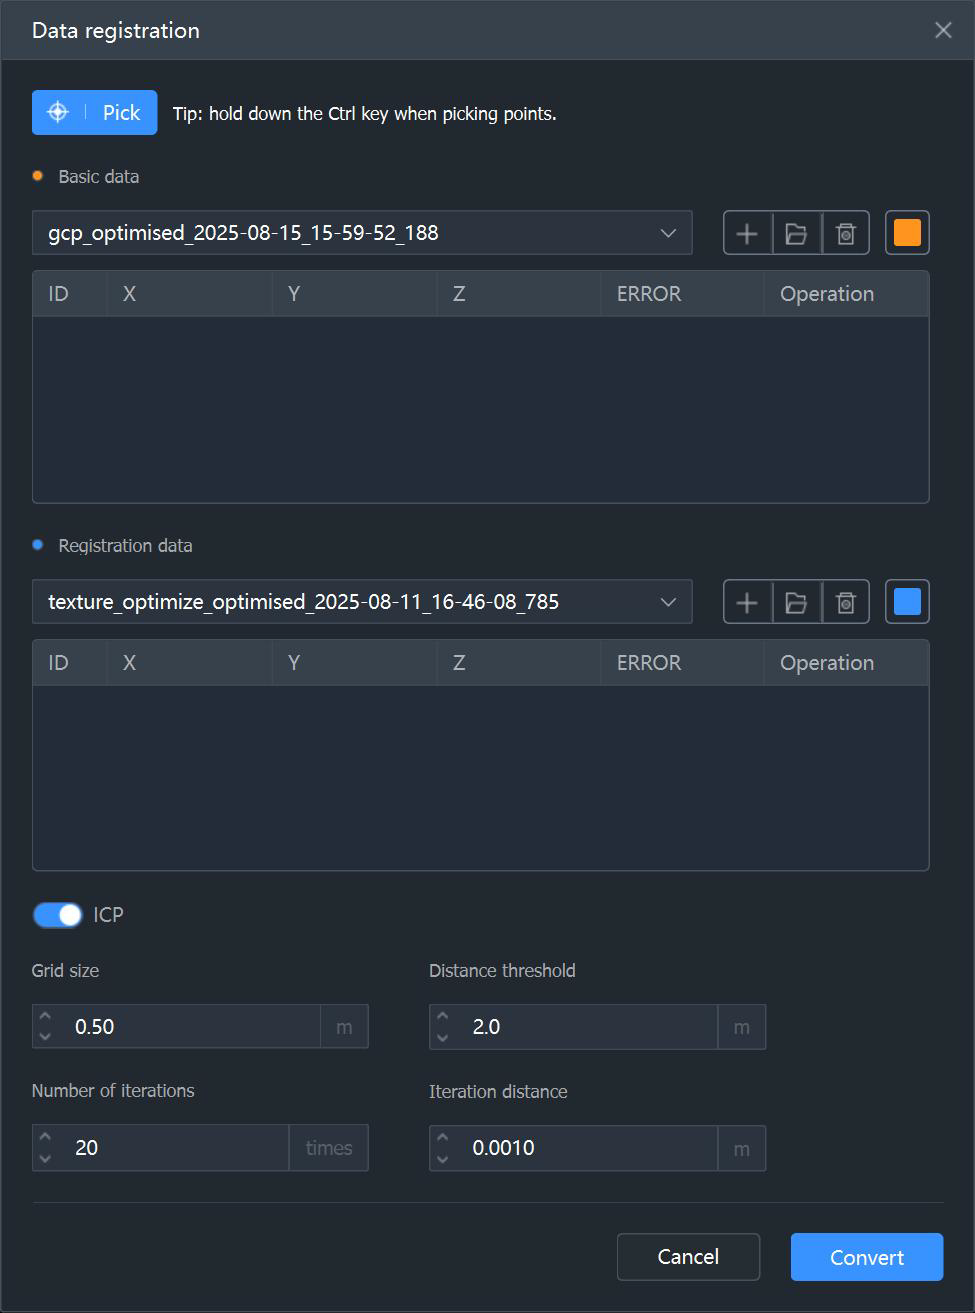
Выбор точек (Select Points): После нажатия этой кнопки удерживайте клавишу Ctrl и выбирайте соответствующие точки на облаке точек для эталонного и регистрируемого наборов данных.
Настройки эталонных / регистрируемых данных (Reference Data / Registered Data Settings): Поле выбора данных: выберите между эталонными данными или регистрируемыми данными.
Кнопка настроек сопоставленных точек позволяет:
-
вводить координаты точек вручную,
-
открыть файл для импорта точек,
-
очистить все точки,
-
настроить цвет отображения облака точек.
Удалить (Delete): Удаляет выбранную точку в строке.
Настройки параметров ICP:
Размер сетки (Grid Size): Интервал дискретизации.
Порог расстояния (Distance Threshold): Максимальное расстояние между соответствующими точками; точки, превышающие этот порог, исключаются из расчета.
Количество итераций (Number of Iterations): Количество итераций алгоритма ICP.
Расстояние итерации (Iteration Distance): Разница между последовательными вычислениями итераций; если она меньше этого значения, итерация прекращается.
Обрезка облака точек (Point Cloud Cropping)
Выполняет обрезку и экспорт выбранного облака точек, используя импортированный векторный файл в качестве границы.
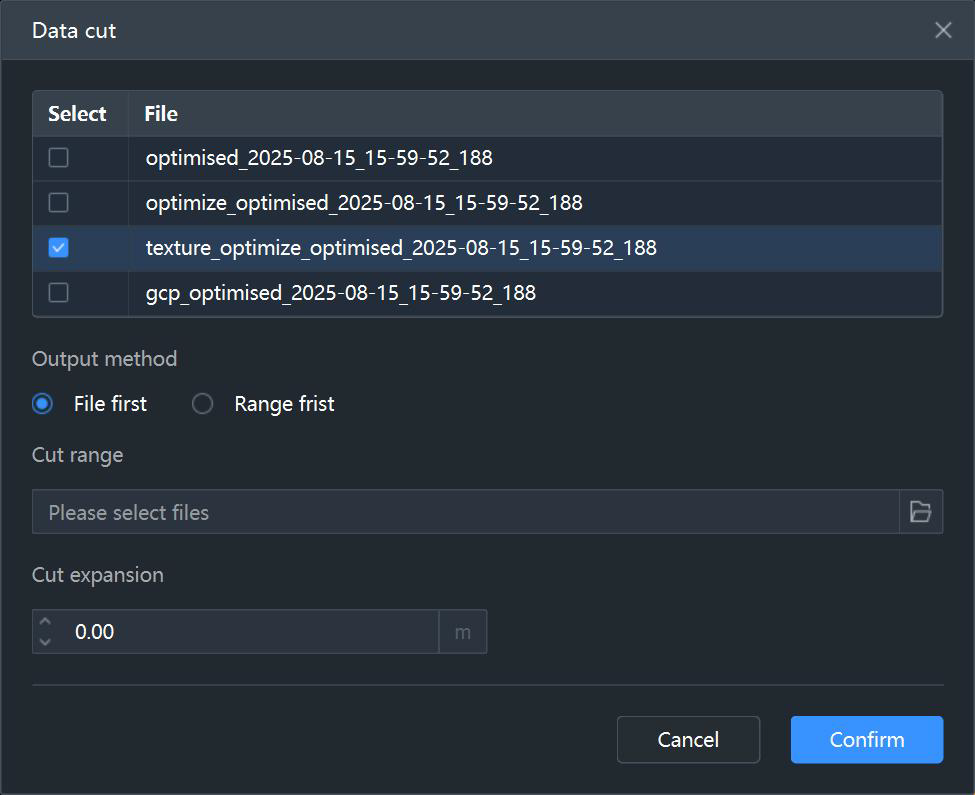
Приоритет файла (File Priority): Выполняет пересечение выбранных файлов облака точек с векторными фигурами, создавая несколько обрезанных файлов для каждого облака точек.
Приоритет диапазона (Range Priority): Обрезает все данные облака точек в соответствии с количеством векторных фигур.
Диапазон обрезки (Cropping Range): Импорт векторного файла, определяющего границу обрезки.
Расширение обрезки (Cropping Extension): Расстояние расширения за пределы границы обрезки.
Создание DOM (DOM Creation)
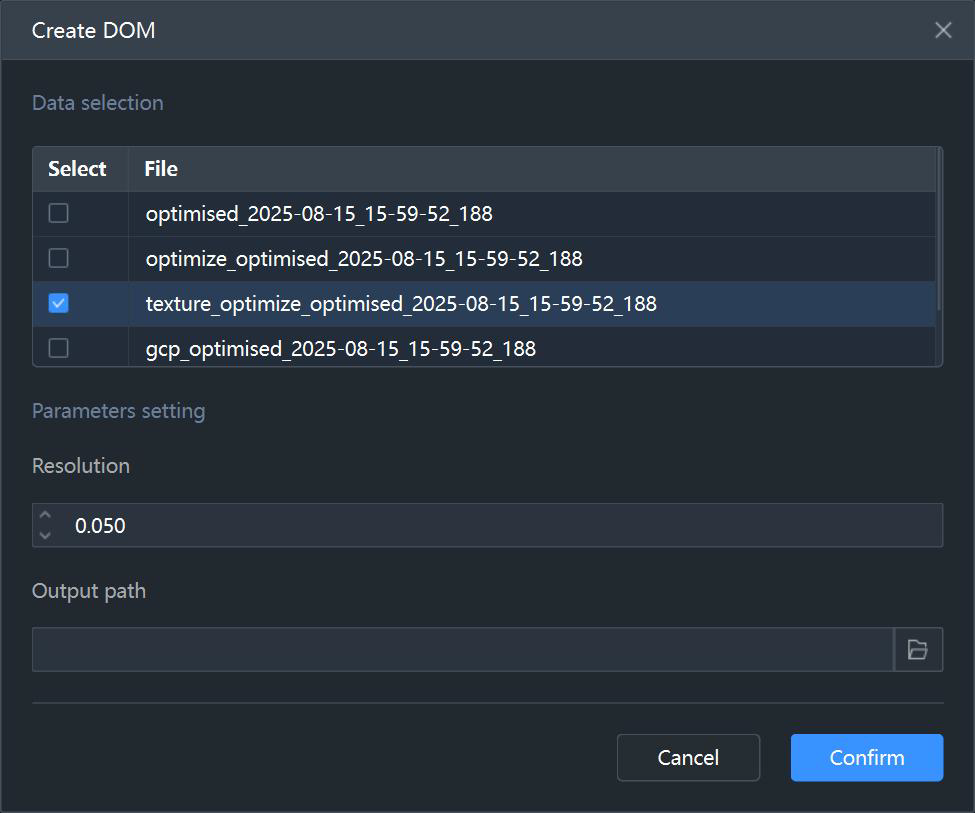
Создает цифровую ортофотоплану (DOM) из выбранного облака точек с заданным разрешением. Результаты сохраняются в выбранный путь вывода, формат DOM по умолчанию — TIFF.
Сшивка данных с нескольких полетов (Multi-Flight Stitching)
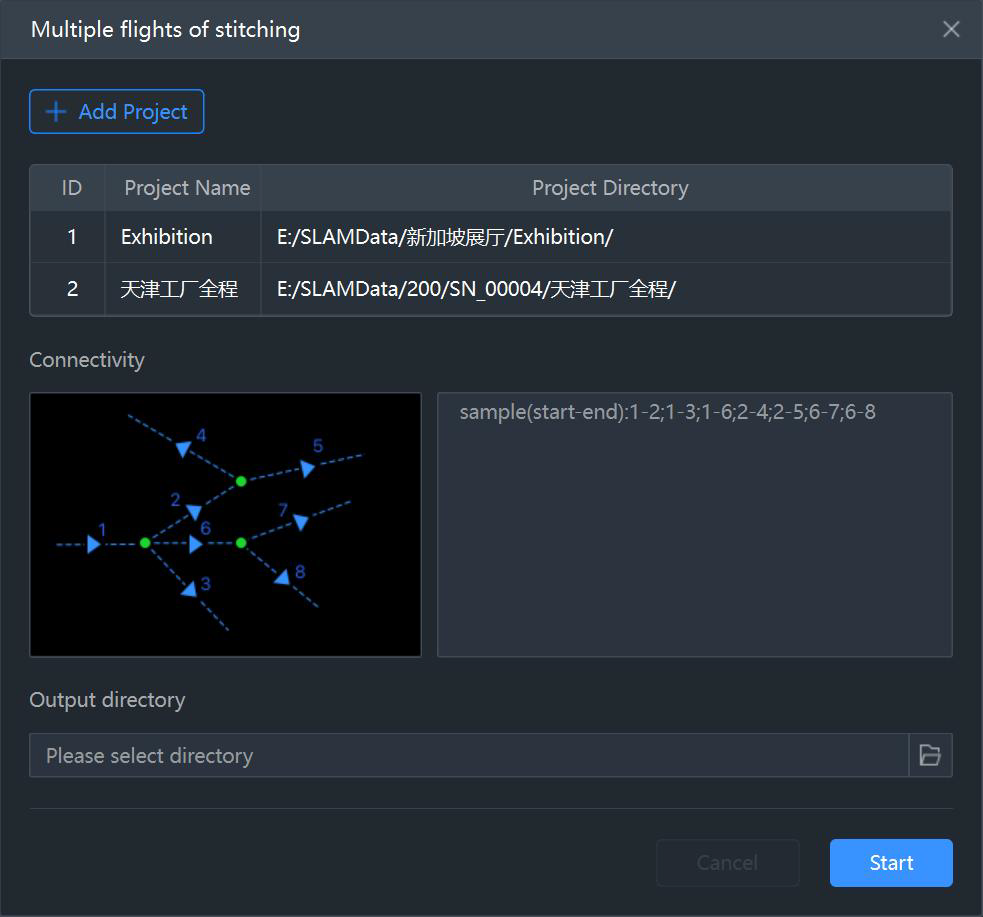
Выполняет сшивку открытых проектов и вручную добавленных проектов. Подробные инструкции по эксплуатации см. в документе: /zh/slam/slamgopost/stitching_guide.
Если все проекты, подлежащие обработке, уже имеют результаты ориентации, схему соединения и информацию о соединении можно пропустить. Если какие-либо проекты имеют неориентированные результаты, необходимо предоставить фактическую информацию о соединении для каждого проекта.
Вычисление объема (Volume Calculation)
Функция вычисления объема позволяет рассчитать объем земляных работ в пределах нарисованной области и экспортировать несколько отчетов.
Вычисление объема включает в себя настройку параметров, отображение результатов, отображение миниатюры области расчета, индикатор выполнения, функцию удаления крыши и экспорт отчета.
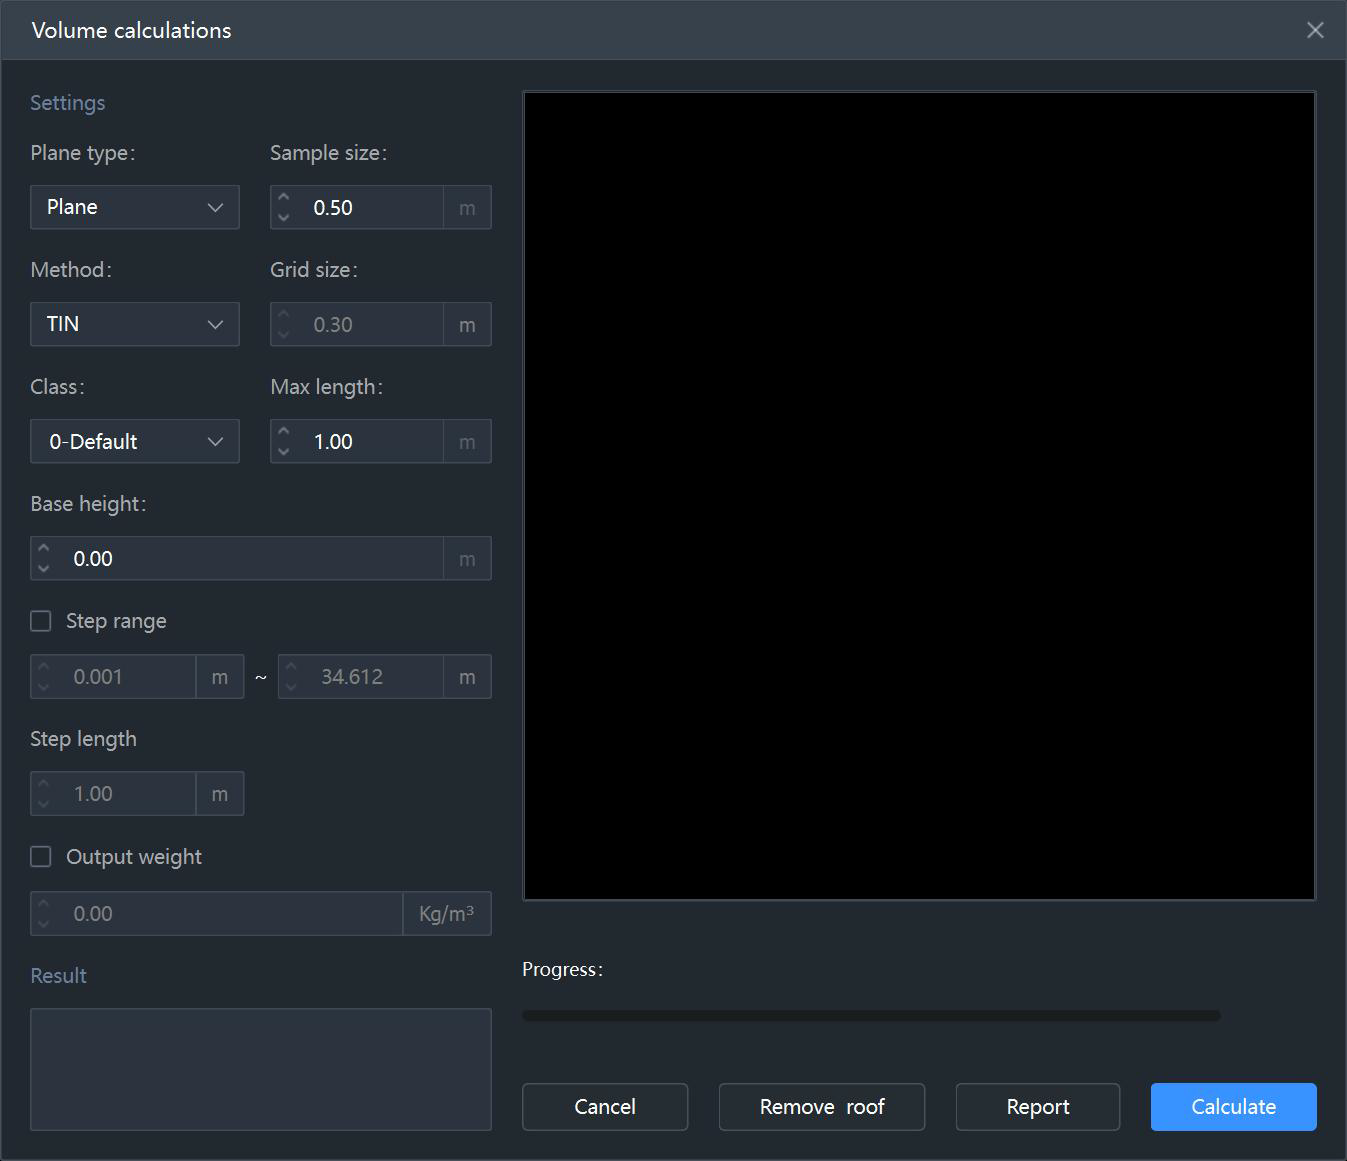
Тип базовой поверхности (Base Surface Type)
Тип базовой поверхности может быть: Плоскость (Plane), Аппроксимированная плоскость (Fitted Plane) или Сложная поверхность (Complex Surface).
Плоскость (Plane): Требуется ввести высоту базовой поверхности; программное обеспечение будет использовать эту высоту в качестве эталона для расчета объемов выемки и насыпи.
Аппроксимированная плоскость (Fitted Plane): Интерфейс отображает данные координат аппроксимированной плоскости и кнопки управления. Добавьте координаты, нажав кнопку "Добавить точку" (Add Point), удерживая клавишу Ctrl и щелкнув по исходному облаку точек. Координаты появятся в диалоговом окне. В каскадном интерфейсе добавленные координаты можно удалить или очистить, а также добавлять координаты вручную.
Сложная поверхность (Complex Surface): Необходимо предоставить DEM-файл; данные DEM поддерживают форматы *.tif и *.tiff.
Размер выборки (Sampling Size): Устанавливает интервал дискретизации для вычисления объема. Меньшие интервалы повышают точность расчета, но могут снизить эффективность вычислений.
Метод (Method): Метод расчета может быть: Триангуляционная сеть (Triangulated Network) или Сетка (Grid Network). Выбор триангуляционной сети запускает расчет напрямую. Выбор сетки требует установки размера ячейки сетки в соответствии с точностью исходных данных и требованиями расчета.
Размер ячейки сетки (Grid Size): При использовании метода сетки устанавливается размер ячейки. Размер ячейки следует определять исходя из точности исходных данных и требований к расчету.
Категория (Category): Настройка категории позволяет выполнять расчет на основе классификации данных облака точек. Если облако точек не классифицировано, используется значение по умолчанию 0 – Default. Если классификация существует, выберите требуемую категорию для расчета объема.
Максимальная длина ребра (Maximum Edge Length): Когда нарисованная граница или граница облака точек образует вогнутый многоугольник, расчет объема может стать неточным. Максимальная длина ребра используется для расчета вогнутых многоугольников для получения точных объемов. Максимальная длина ребра должна быть больше удвоенного размера выборки.
Диапазон ступеней (Step Range): Для ступенчатого расчета объема установите диапазон ступеней (Step Range) и интервал ступеней (Step Interval). Программное обеспечение рассчитает объемы насыпи и выемки для каждой ступенчатой опорной поверхности.
Вес вывода (Output Weight): Введите вес материала; программное обеспечение рассчитает соответствующий вес земляных работ.
Результаты (Results): Диалоговое окно отображает результаты расчета, включая площадь, объем насыпи и объем выемки для нарисованной границы. Если опция "Диапазон ступеней" включена, будут показаны результаты для каждой ступени, включая ее диапазон и объемы насыпи/выемки.
Предварительный просмотр результата (Result Preview): Наведите указатель мыши на диалоговое окно отображения справа, чтобы взаимодействовать с областью расчета. Используйте колесико мыши для увеличения или уменьшения масштаба, удерживайте левую кнопку мыши для вращения вида, удерживайте среднюю кнопку мыши для панорамирования.
Экспорт отчета (Report Export): Нажмите кнопку "Отчет" (Report), чтобы экспортировать отчет о расчете объема в формате *.pdf. Отчет включает блоки, диапазоны, площади поверхности, проекционные площади, объемы насыпи, объемы выемки, общий объем, общий вес и миниатюру области расчета.
Анализ изменений (Change Analysis)
Функция анализа изменений может рассчитывать и анализировать изменения объема между двумя периодами.
Интерфейс анализа изменений объема включает в себя выбор данных, настройки, отображение результатов, отображение миниатюры области расчета и функции экспорта отчета.
Во время анализа изменений объема предусмотрен индикатор выполнения для отображения текущего состояния расчета.
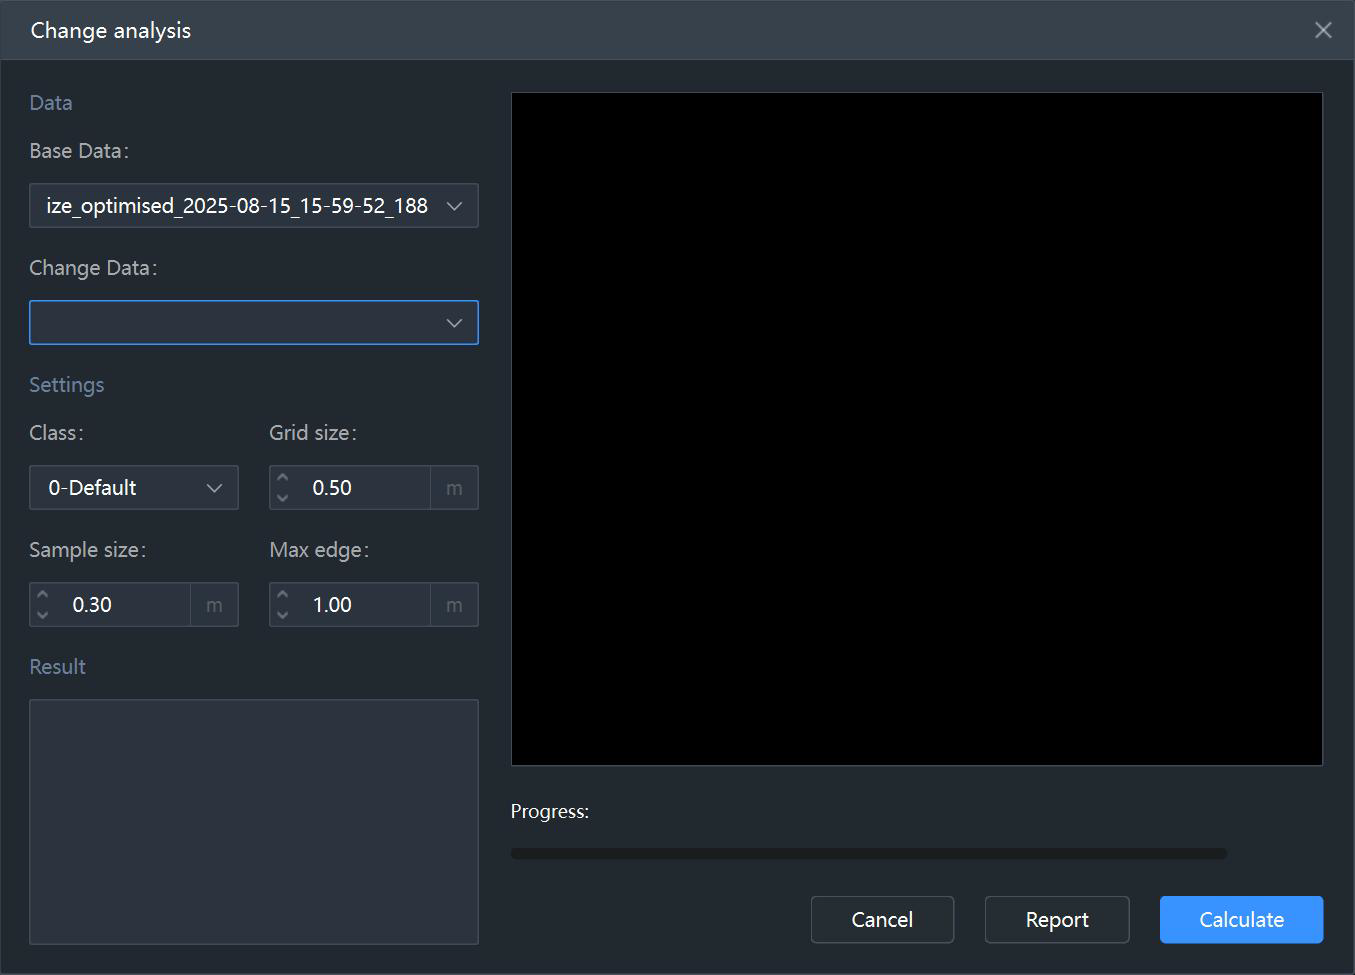
Специфические параметры:
Данные (Data): Включает базовые данные (Base Data) и данные после изменений (Post-Change Data). Данные облака точек можно выбирать непосредственно из существующих проектов.
Настройки (Settings): Настройки расчета требуют указать категорию облака точек, размер ячейки сетки, размер выборки и максимальную длину ребра. Эти четыре параметра соответствуют используемым в вычислении объема.
Отображение результатов, Предварительный просмотр результата и Экспорт отчета (Results Display, Result Preview, and Report Export): Эти три операции соответствуют соответствующим операциям в вычислении объема.
Меню "Отображение" (Display)
Меню "Отображение" включает различные режимы визуализации облака точек; режимы навигации по облаку точек: свободная навигация и видеонавигация; а также опции отображения поперечного сечения, обрезающей рамки и панорамы.
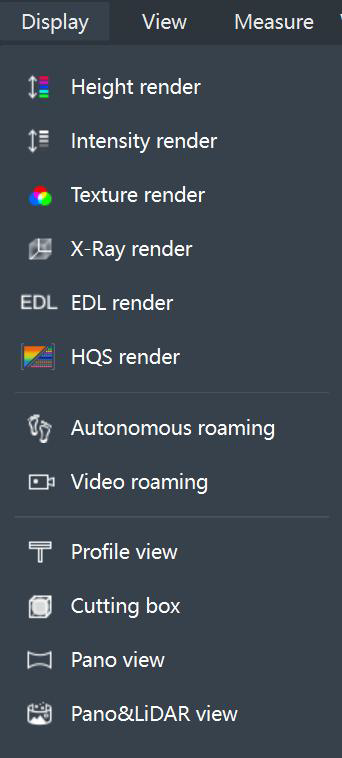
Визуализация (Rendering)
Отображает облако точек в окне просмотра с использованием выбранного метода визуализации.
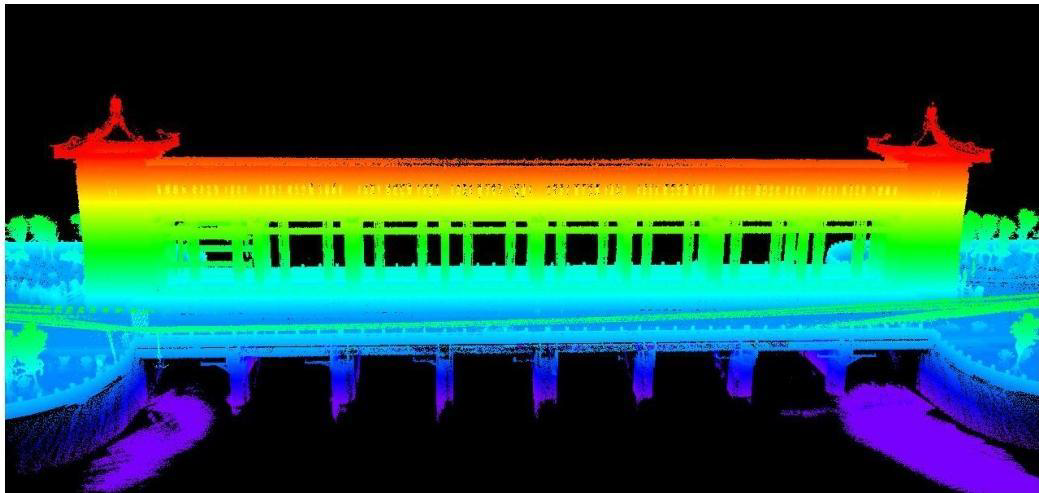
Визуализация по высоте (Elevation Rendering)
Визуализирует облако точек в окне просмотра на основе значений высоты.
Визуализация по интенсивности (Intensity Rendering)
Визуализирует облако точек в окне просмотра на основе изменений атрибута интенсивности.
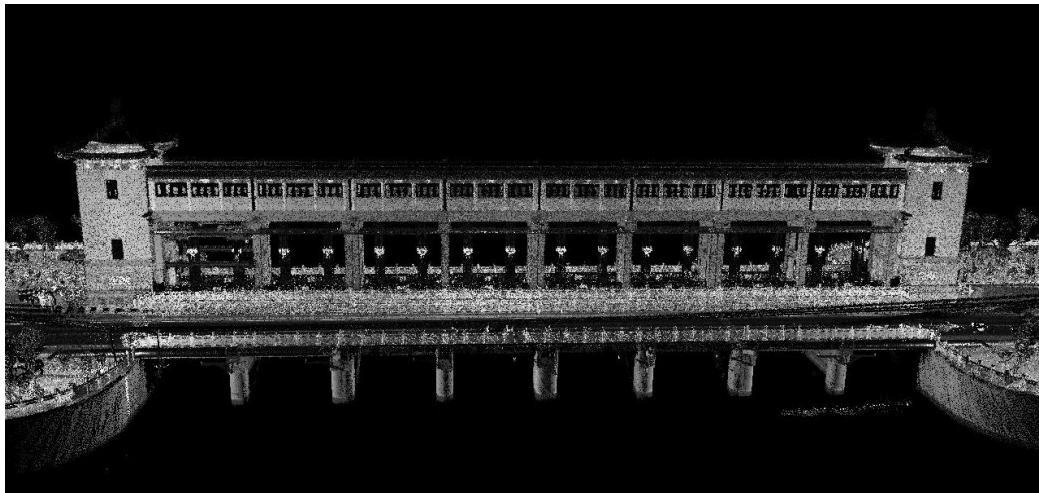
Текстурная визуализация (Texture Rendering)
Визуализирует облако точек в окне просмотра с использованием атрибутов цвета RGB. Эта опция активна только для окрашенных облаков точек.
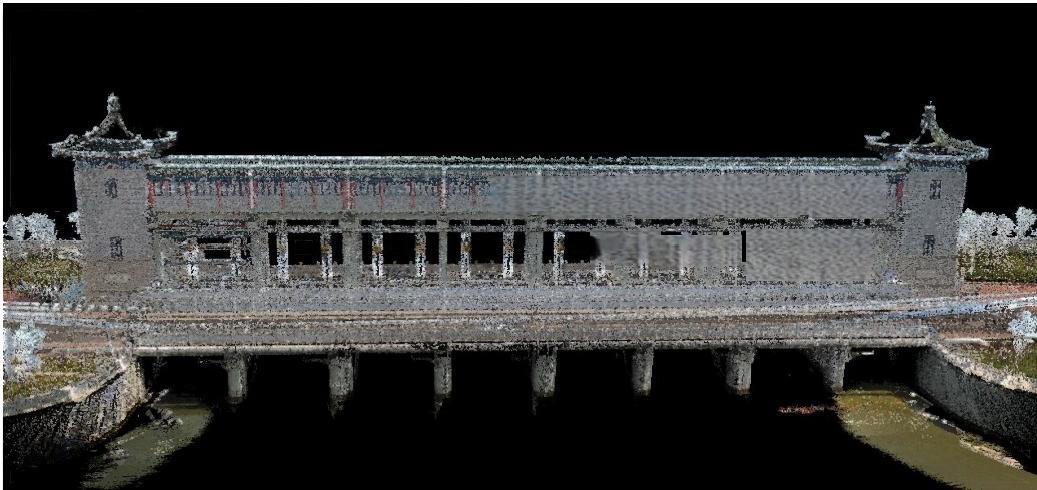
Рентгеновская визуализация (X-Ray Rendering)
Визуализирует облако точек в окне просмотра на основе текущего режима визуализации (по высоте/интенсивности/текстуре) с применением дополнительного эффекта перспективы.
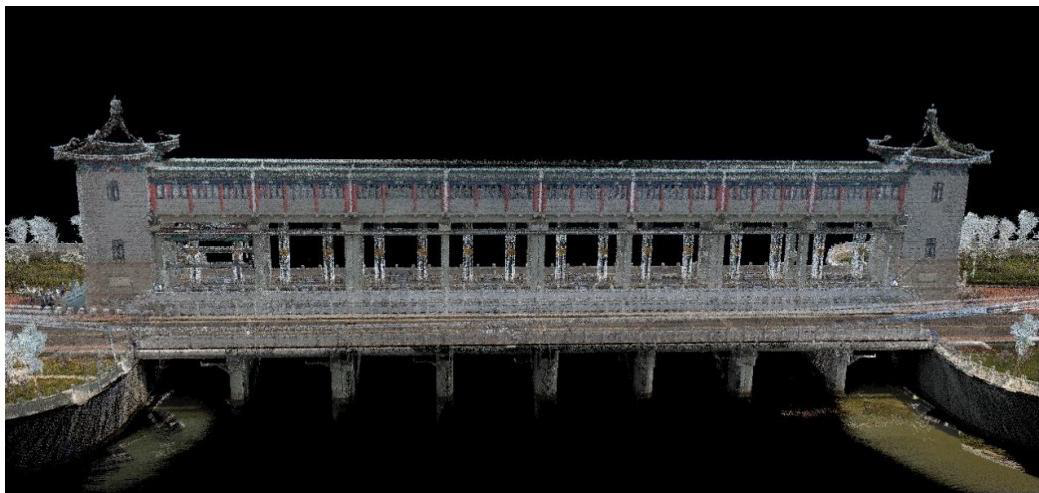
EDL визуализация (EDL Rendering)
Визуализирует облако точек в окне просмотра на основе текущего режима визуализации (по высоте/интенсивности/текстуре) с применением эффекта Eye-Dome Lighting (EDL).
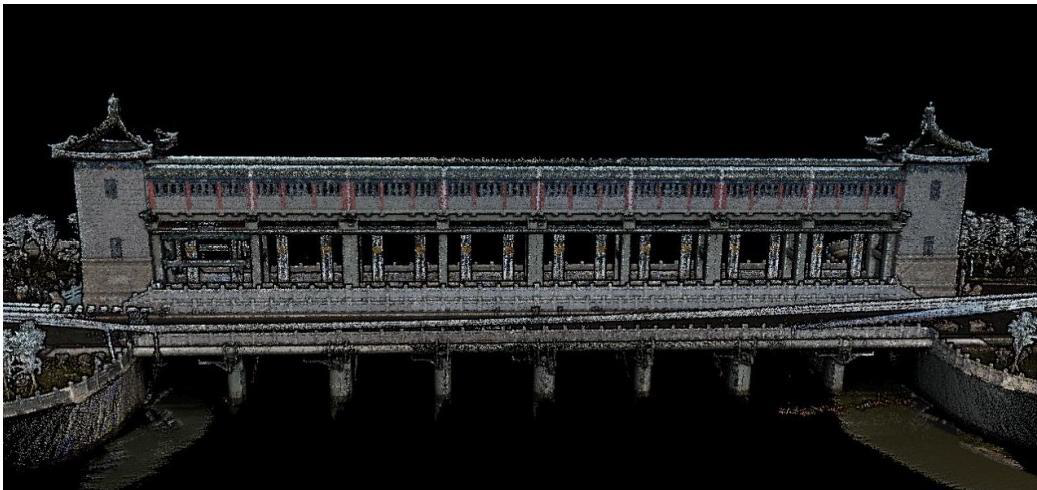
HQS визуализация (HQS Rendering)
Визуализирует облако точек в окне просмотра на основе текущего режима визуализации (по высоте/интенсивности/текстуре) с применением эффекта High-Quality Shading (HQS).
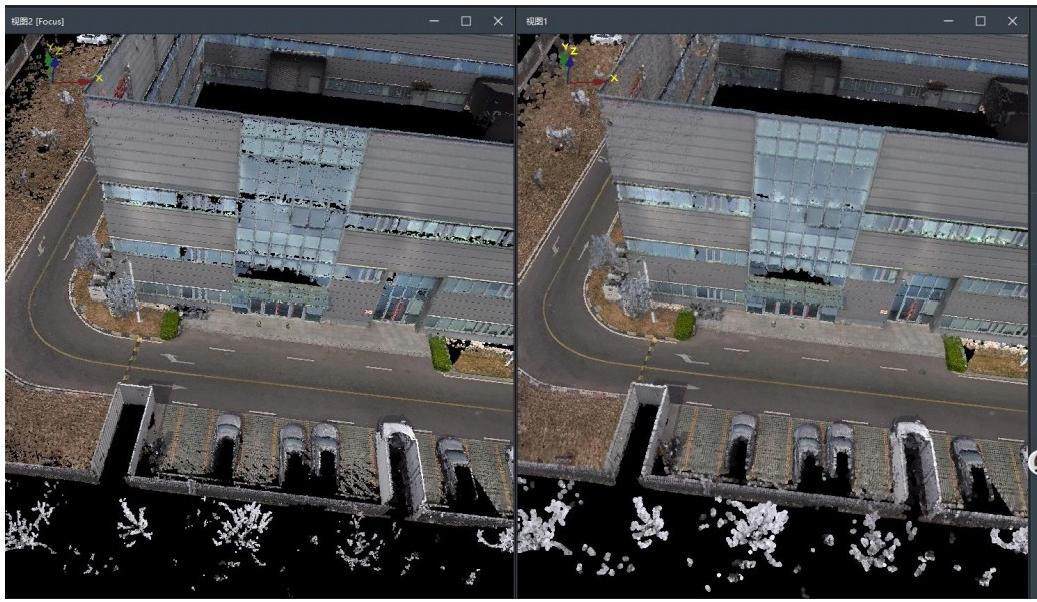
Навигация (Roaming)
Автоматическая навигация (Automatic Roaming)
Выполняет динамическое перемещение по данным облака точек, загруженным в главное окно просмотра, на основе маршрута сбора данных (файла одометрии).
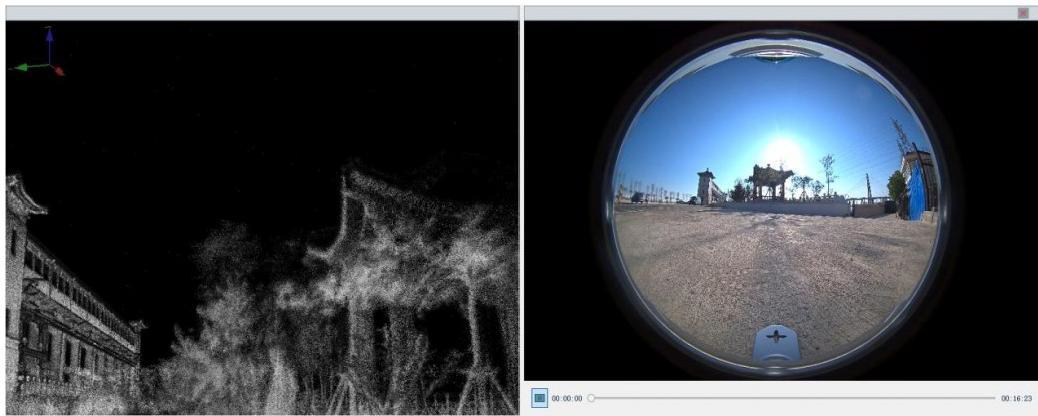
Видеонавигация (Video Roaming)
Открывает бортовое видео, записанное проектами SLAM2000, SLAM1000 или SLAM200, и отображает облако точек синхронизированно с видео.
Отображение (Display)
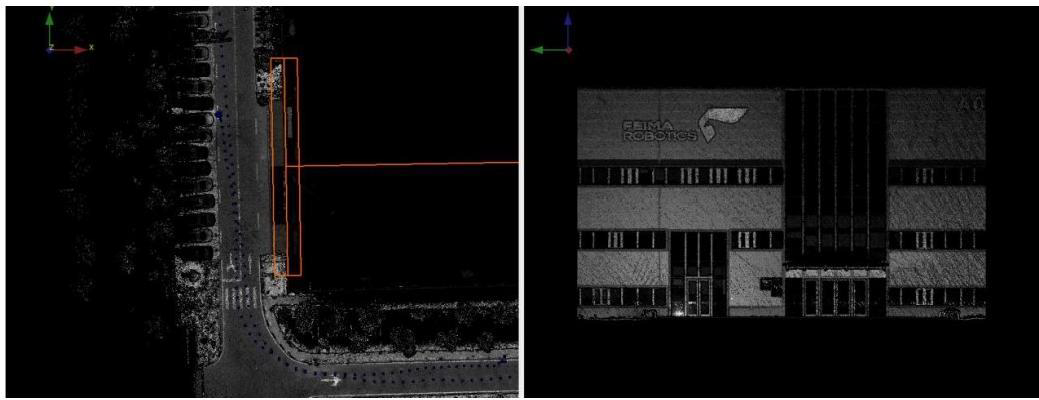
Отображение профиля (Profile Display)
Рисует и отображает поперечные сечения облака точек, загруженного в главное окно просмотра. Параметры сечения можно настроить через Настройки > Настройки сечения (Settings > Section Settings) в правом верхнем углу. Сечение определяется путем выбора двух точек мышью для задания направления и третьей точки для определения ширины. Затем вид сечения автоматически отображается в окне сечения (Section Window).
Обрезающая рамка (Clipping Box)
Обрезает и отображает облако точек в главном окне просмотра по направлениям X, Y и Z, что позволяет удобно изучать внутренние структуры или определенные области интереса внутри облака точек.
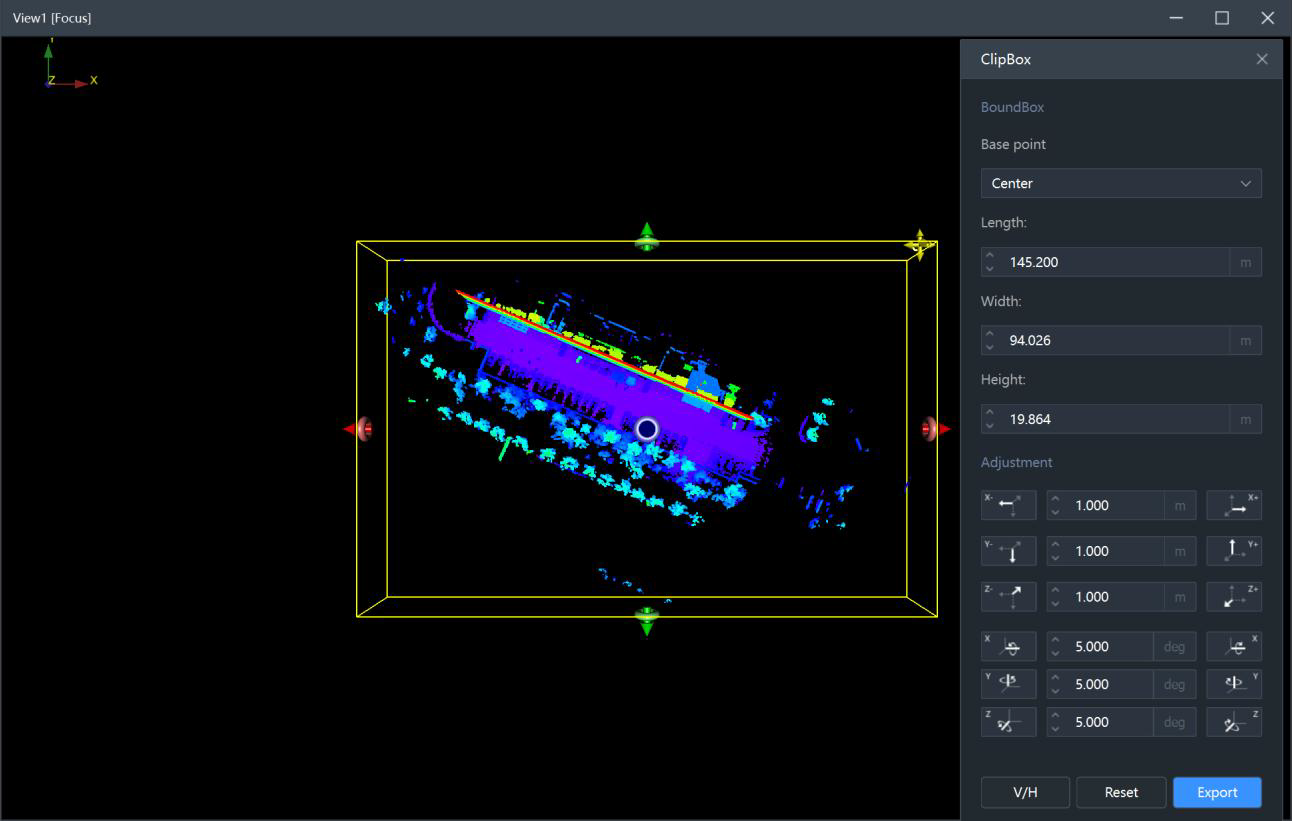
Операции с обрезающей рамкой:
Обрезка (Clipping): Нажмите левой кнопкой мыши на стрелку и перетащите вперед или назад для выполнения обрезки.
Вращение (Rotation): Нажмите левой кнопкой мыши на кольцо вращения на любой грани обрезающей рамки и перетащите мышью для вращения рамки.
Перемещение (Translation): Нажмите левой кнопкой мыши на желтую кнопку перемещения рядом с обрезающей рамкой и перетащите для перемещения.
Настройки через параметры обрезающей рамки:
Опорная точка (Reference Point): Базовая точка расчета при изменении значений длины, ширины или высоты.
Длина / Ширина / Высота (Length / Width / Height): Общие размеры обрезающей рамки.
Точная настройка (Fine Adjustment): Точная настройка размеров и углов вращения обрезающей рамки.
Показать / Скрыть (Show / Hide): Отобразить или скрыть обрезающую рамку.
Сброс (Reset): Сбросить все параметры обрезающей рамки.
Экспорт (Export): Экспортировать данные внутри обрезающей рамки в формате LAS.
Отображение панорамы (Panorama Display)
Отображает панорамные результаты, созданные в текущем проекте.
Когда облако точек обработано и панорама сгенерирована, добавьте точки панорамы (Panorama POS) в окно просмотра для запуска просмотрщика панорамы (Panorama Viewer). Точки POS по умолчанию отображаются синим цветом, захваченные точки POS показываются желтым прямоугольником. Двойной щелчок по точке POS открывает соответствующую панораму, а точка POS открытой панорамы будет отображаться красным цветом. Выбрав и дважды щелкнув точку POS, вы увидите панораму, соответствующую этому положению.
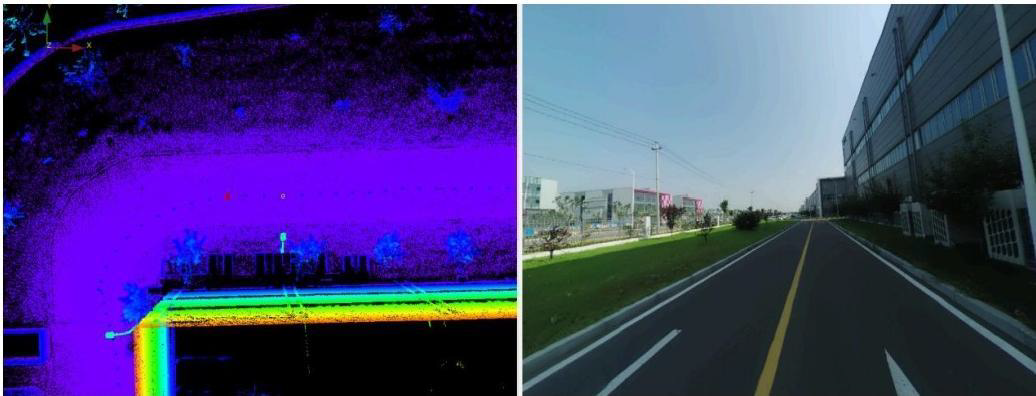
Панорама с наложением облака точек (Panorama with Point Cloud Overlay)
Эта функция в настоящее время поддерживается только при использовании панорамного модуля 360° × 360°. Когда облако точек обработано и панорама сгенерирована, добавьте файл облака точек и файл POS в окно просмотра и запустите функцию панорамы. После этого, когда панорама открыта, программное обеспечение автоматически включит эту функцию и отобразит соответствующие данные облака точек в окне панорамы. Измерения на панораме с наложением облака точек можно выполнять с помощью кнопки инструмента "Измерение расстояния" (Distance Measurement).
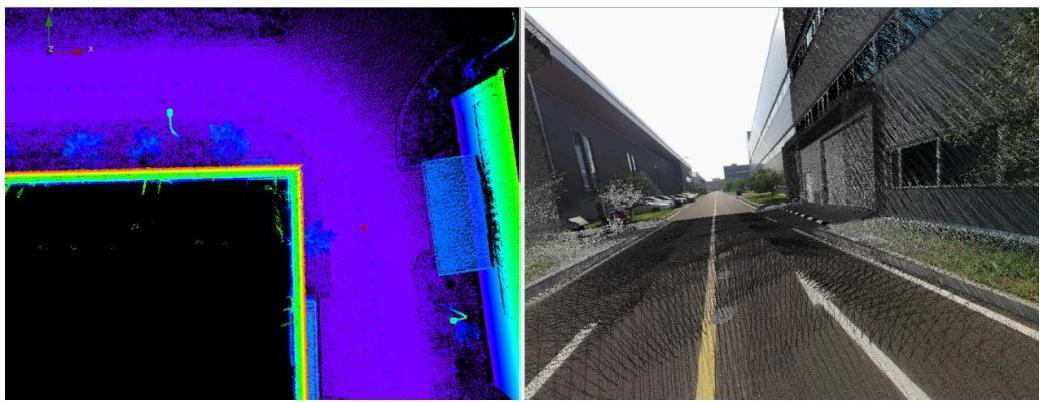
Просмотрщик (Viewer)
Меню "Вид" (View) включает шесть направлений обзора, переключение между ортогональной и перспективной проекцией, а также основные операции с видом.
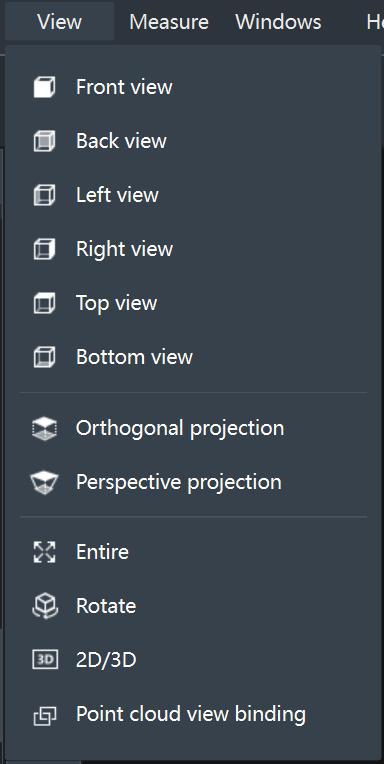
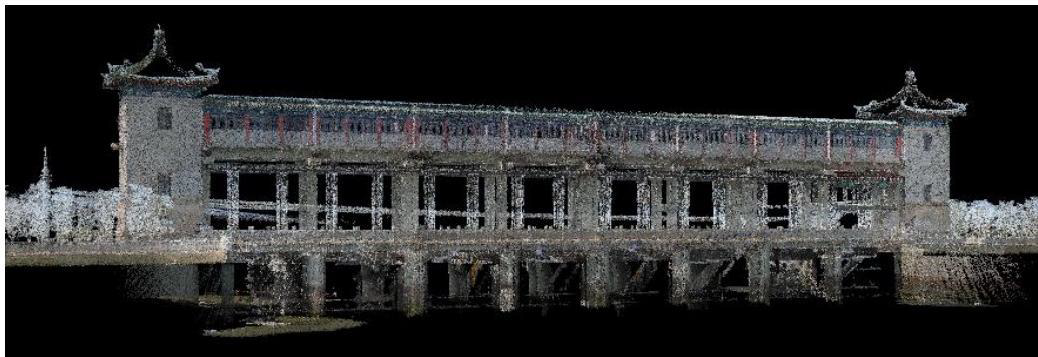
Вид спереди (Front View)
Переключает перспективу главного окна просмотра на вид спереди.
Вид сзади (Back View)
Переключает перспективу главного окна просмотра на вид сзади.
Вид слева (Left View)
Переключает перспективу главного окна просмотра на вид слева.
Вид справа (Right View)
Переключает перспективу главного окна просмотра на вид справа.
Вид сверху (Top View)
Переключает перспективу главного окна просмотра на вид сверху.
Вид снизу (Bottom View)
Переключает перспективу главного окна просмотра на вид снизу.
Режим проекции (Projection Mode)
Ортогональная проекция (Orthographic Projection)
Отображает облако точек в главном окне просмотра в режиме ортогональной проекции.
Перспективная проекция (Perspective Projection)
Переключает отображение облака точек в главном окне просмотра в режим перспективной проекции.
Операции с видом (View Operations)
Центрирует все данные в окне просмотра.
Вращение (Rotate)
Активирует функцию вращения. В этом режиме левая кнопка мыши используется для вращения. Удерживайте левую кнопку мыши и перетаскивайте для вращения, что позволяет просматривать данные в окне.
2D/3D вид (2D/3D View)
Переключает отображение вида между двухмерным и трехмерным режимами.
Связать/Отвязать окна просмотра облака точек (Bind/Unbind Point Cloud View Windows)
Создайте несколько окон и добавьте одни и те же данные облака точек в каждое окно. Нажмите эту кнопку, чтобы связать или отвязать окна просмотра облака точек.
Измерения (Measurement)
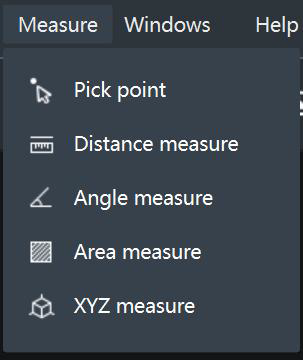
Меню "Измерения" включает: Выбор точки, Измерение расстояния, Измерение угла, Измерение площади и Пространственное измерение.
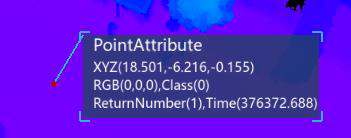
Выбор точки (Point Picking)
Активирует функцию выбора точки. При выборе точки в окне просмотра отображается информация о ее атрибутах.
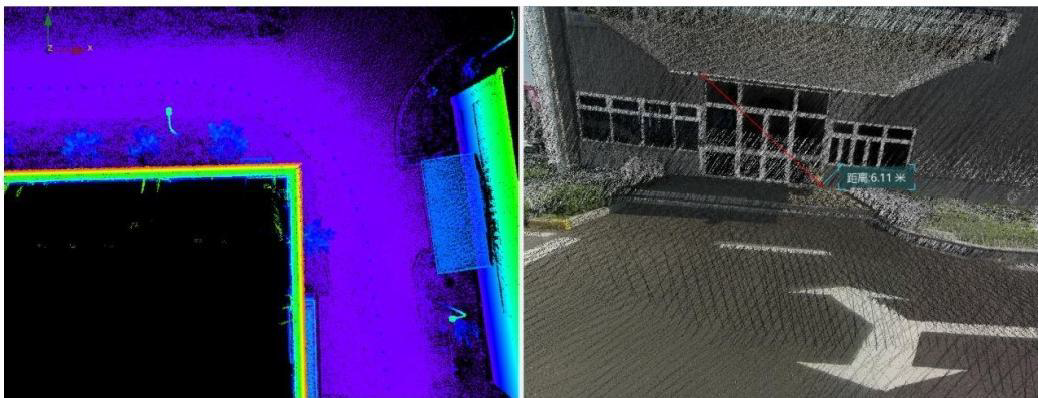
Измерение расстояния (Distance Measurement)
Измеряет пространственное расстояние между двумя выбранными точками.
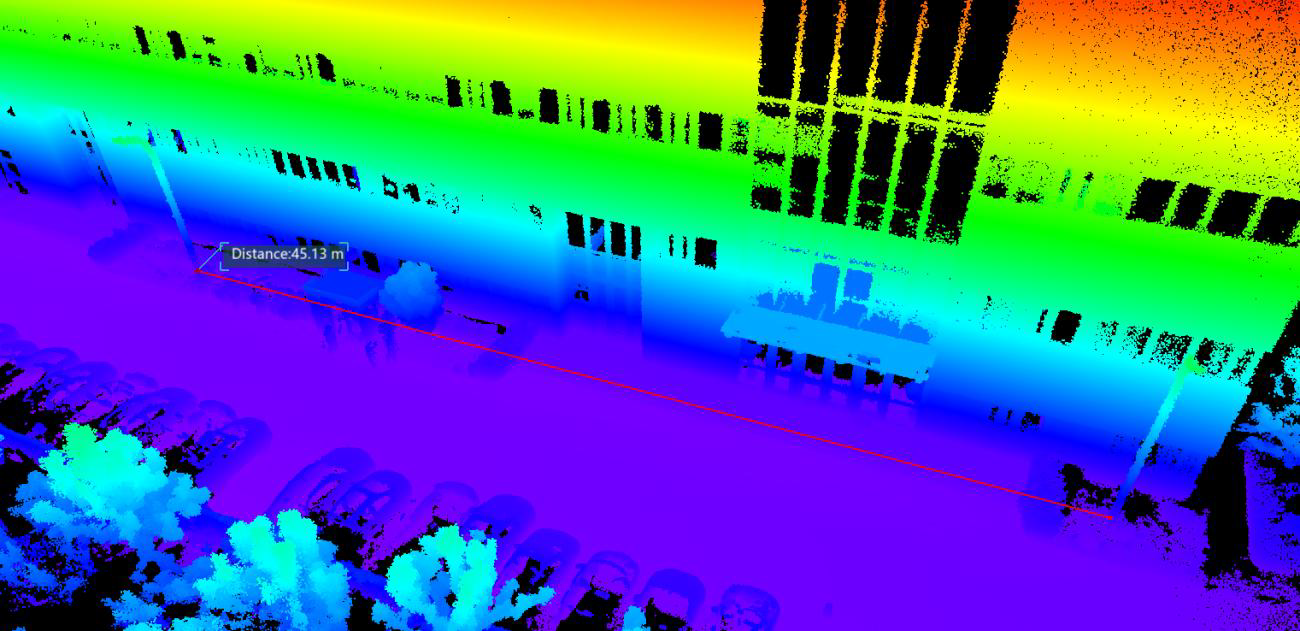
Эта функция также может измерять расстояния для облаков точек в окне панорамы. Когда панорама наложена на данные облака точек, можно выполнять измерения и анализ. Другие функции измерений временно недоступны в окне панорамы.
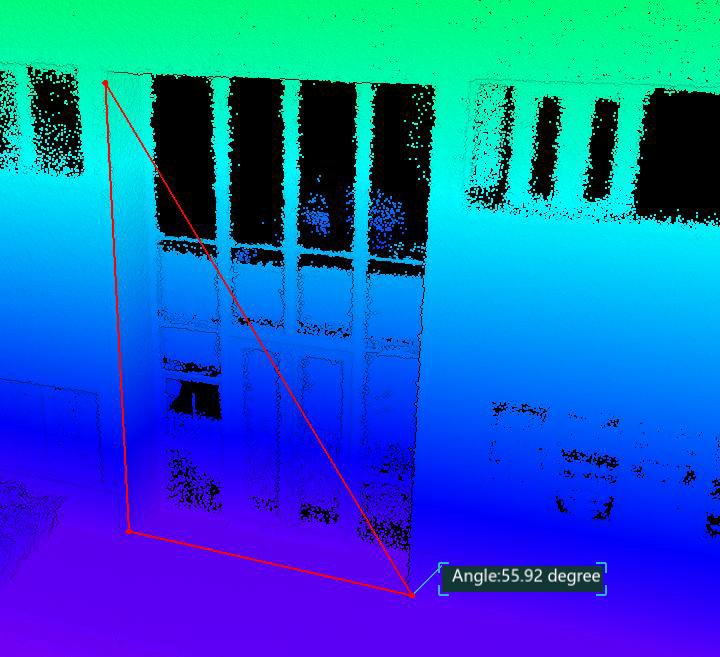
Измерение угла (Angle Measurement)
Измеряет угол между линией, образованной двумя выбранными точками, и горизонтальным направлением, причем конечная точка линии служит вершиной измеряемого угла.
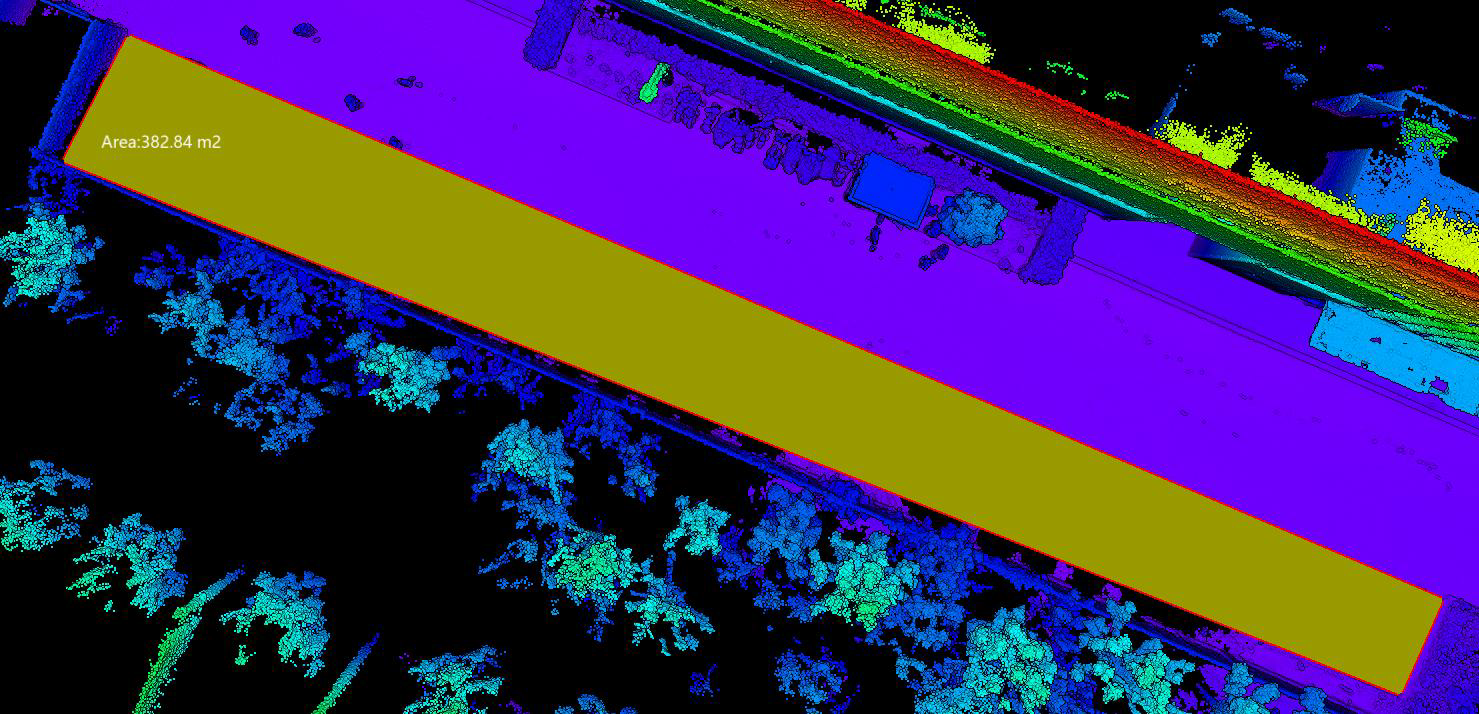
Измерение площади (Area Measurement)
Измеряет площадь нарисованной замкнутой области. Нажмите левой кнопкой мыши для рисования и дважды щелкните для завершения рисования.
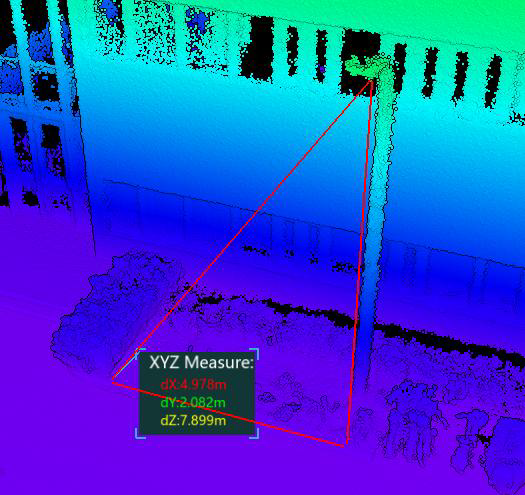
Пространственное измерение (Spatial Measurement)
Измеряет разницу трехмерных координат между двумя точками.
Меню "Окно" (Window)
Меню "Окно" включает опции для создания нового окна, дублирования окна; настройки состояния окон: каскад, мозаика, упорядочить; а также закрытие окна.
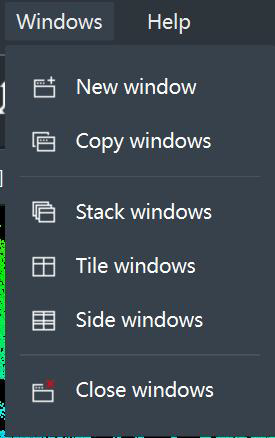
Новое окно (New Window)
Создает новое окно просмотра.
Дублировать окно (Duplicate Window)
Дублирует текущее активное окно. Временно недоступно.
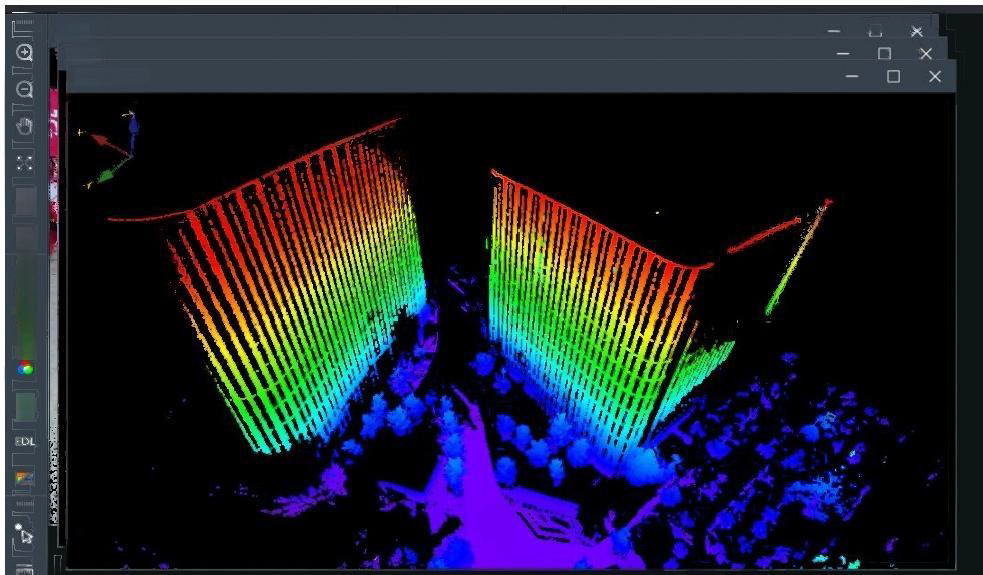
Состояние отображения окон (Window Display State - Каскад (Cascade)
Все окна просмотра отображаются в каскадном (наложенном) режиме.
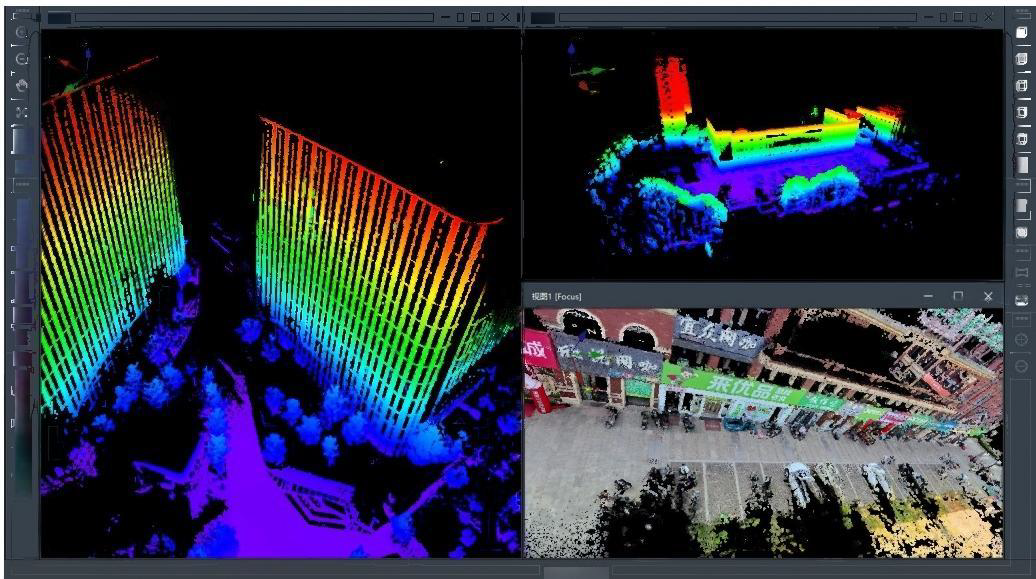
Мозаика (Tile)
Все окна просмотра отображаются в режиме мозаики (рядом друг с другом).
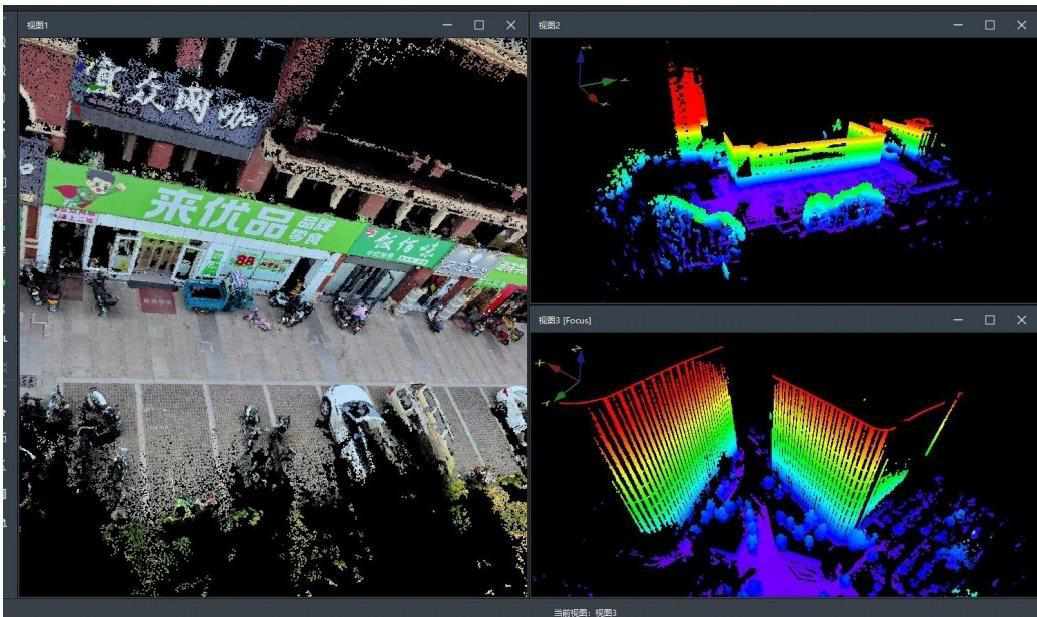
Упорядочить (Arrange)
Все окна просмотра упорядочиваются и отображаются в соответствии с их номерами.
Закрыть окна (Close Windows)
Закрывает все открытые в данный момент окна просмотра.